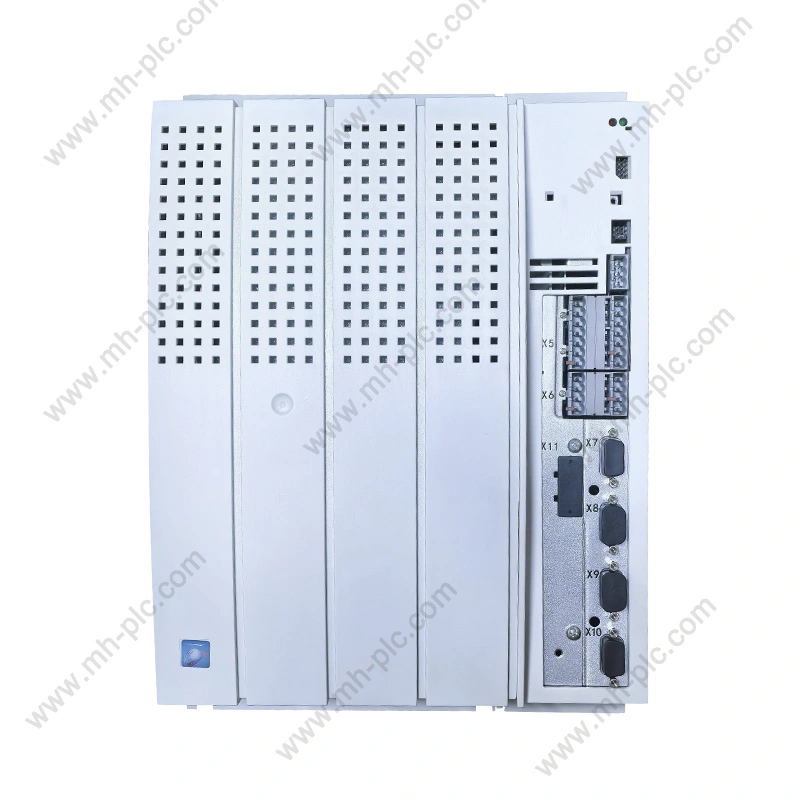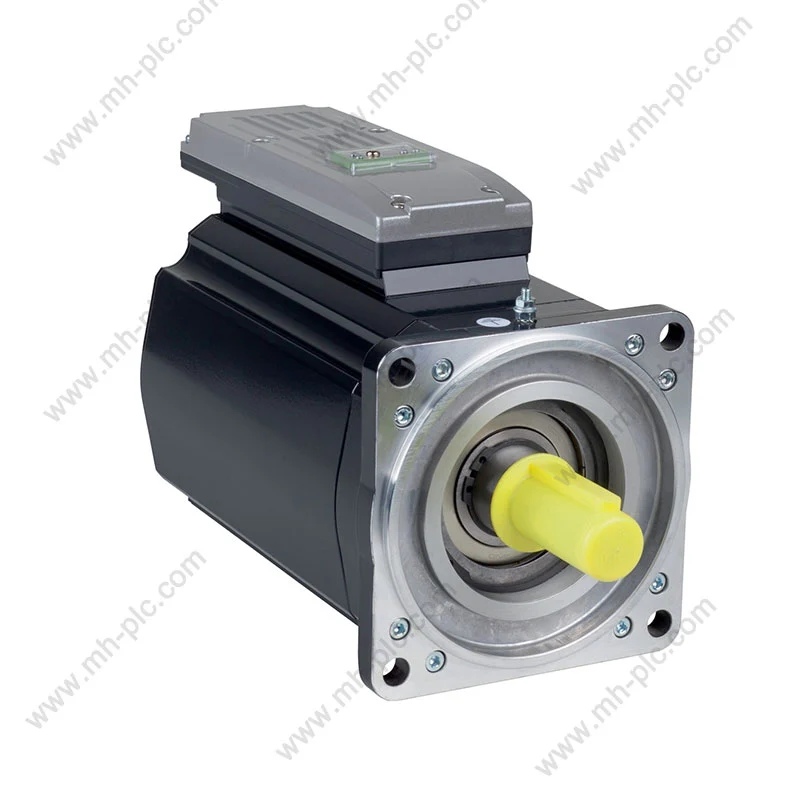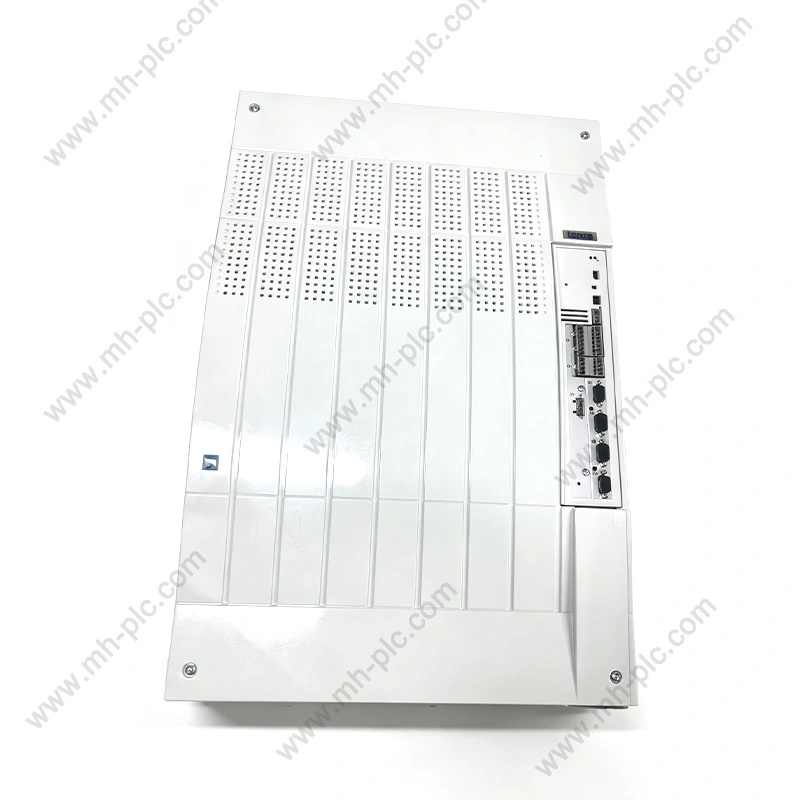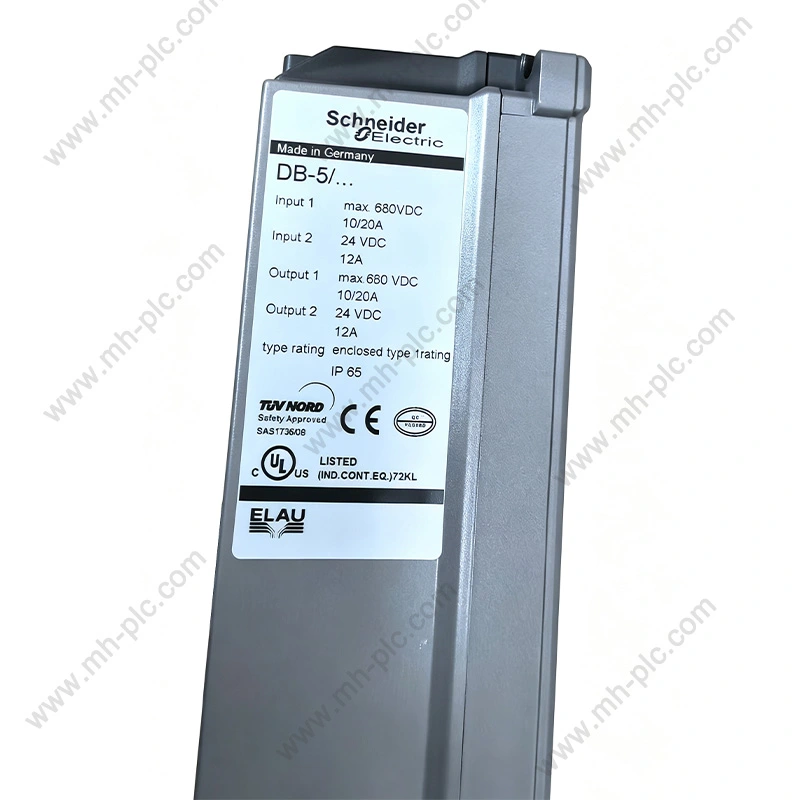
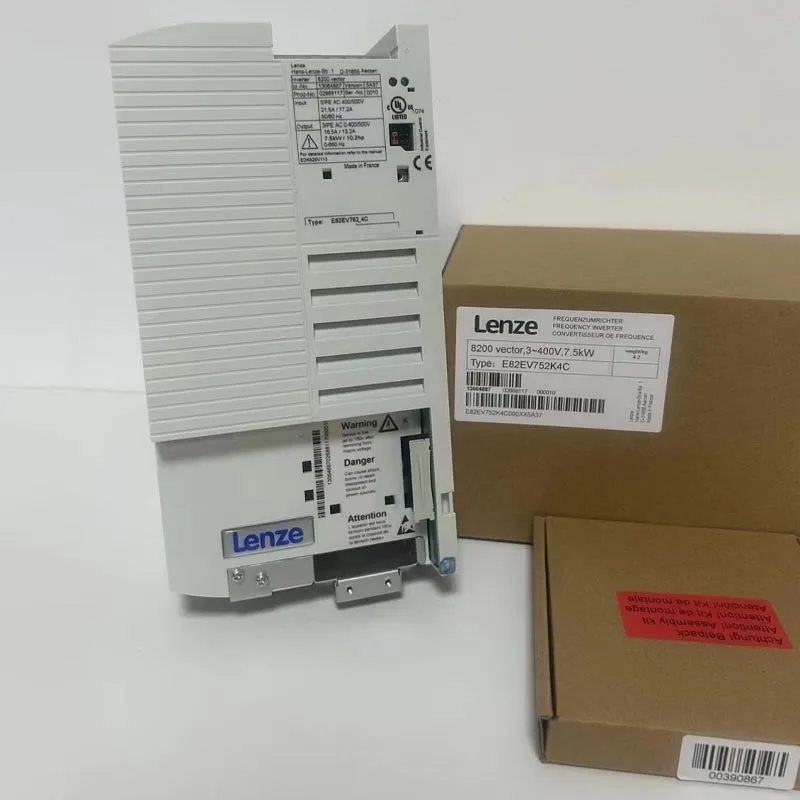
Lenze-omvormeroplossingen worden gebruikt in industriële bewegings- en motorbesturingssystemen waar nauwkeurige snelheidsregeling, gecontroleerde acceleratie, vertraging, koppelbeheer en integratie met automatiseringsapparatuur vereist zijn. Het selecteren van de juiste omvormer is niet alleen een kwestie van het afstemmen van het motorvermogen. Ingenieurs moeten ook rekening houden met het motortype, de voedingsspanning, de uitgangsstroom, de regelmodus, de belastingskarakteristieken, de remvereisten, de communicatiearchitectuur, omgevingsomstandigheden, kastbeperkingen en inbedrijfstellingsprocedures. Invertertechnologie kan worden toegepast op transportbanden, pompen, ventilatoren, verpakkingsapparatuur, werktuigmachines, materiaalbehandelingssystemen en andere industriële machines. Het meest betrouwbare selectieproces begint met de bedrijfscyclus van de machine en de motorkarakteristieken, en definieert vervolgens de vereiste aandrijffuncties, bescherming, besturingsinterfaces en installatievoorwaarden. Voor kopers die gevestigde industriële automatiseringsproducten kopen, zijn nauwkeurige modelidentificatie en toepassingsmatching bijzonder belangrijk omdat verschillende omvormerfamilies verschillende interfaces, softwarefuncties, afmetingen en installatievereisten kunnen hebben.
Inhoudsopgave
Klik op een onderwerp om direct naar de sectie te gaan.
- 1. Waarom is motorregeling met variabele snelheid belangrijk in industriële apparatuur?
- 2. Hoe bestuurt een industriële frequentieomvormer een motor?
- 3. Welke motor- en belastingskenmerken moeten worden geëvalueerd?
- 4. Hoe beïnvloeden besturingsmodi de prestaties van machines?
- 5. Wat doen de versnellings-, vertragings- en remfuncties?
- 6. Hoe communiceert een omvormer met automatiseringssystemen?
- 7. Met welke beveiligingsfuncties moet rekening worden gehouden?
- 8. Hoe beïnvloeden de installatieomgeving en het kastontwerp de selectie?
- 9. Hoe moeten rem-, regeneratie- en vertragingsenergie worden beheerd?
- 10. Welke industriële toepassingen kunnen aandrijvingen met variabele snelheid gebruiken?
- 11. Welke veel voorkomende selectiefouten moeten ingenieurs vermijden?
- 12. Hoe moeten bestaande systemen worden vervangen of aangepast?
- 13. Wat moet een professionele omvormerspecificatie bevatten?
- 14. Veelgestelde vragen
Waarom is motorregeling met variabele snelheid belangrijk in industriële apparatuur?
Veel industriële machines hebben geen motor nodig om onder alle omstandigheden op één vaste snelheid te werken. Transportbanden hebben mogelijk een gecontroleerde versnelling nodig, pompen kunnen verschillende stroomomstandigheden vereisen, ventilatoren kunnen reageren op veranderende proceseisen en verpakkingsmachines zijn vaak afhankelijk van gecoördineerde bewegingen tussen verschillende assen of stations.
Bij traditionele opstellingen met vaste snelheid kunnen mechanische methoden worden gebruikt om het machinevermogen aan te passen, maar met een aandrijving met variabele frequentie kunnen de elektrische bedrijfsomstandigheden van de motor rechtstreeks worden geregeld.
Door de geleverde frequentie en spanning te veranderen volgens de geselecteerde regelstrategie, kan de frequentieregelaar het motortoerental regelen en de koppelproductie beïnvloeden. Dit geeft de machineontwerper een flexibelere manier om bewegingen te controleren zonder volledig afhankelijk te zijn van mechanische transmissiemethoden.
Het praktische voordeel is niet alleen maar ‘het veranderen van de snelheid’. Gecontroleerde acceleratie kan mechanische schokken verminderen. Gecontroleerde vertraging kan plotselinge belasting van koppelingen en riemen verminderen. Door de instelbare snelheid kan een proces op de vereiste productieomstandigheden draaien, in plaats van de motor te dwingen continu op één vast punt te draaien.
Maakt het mogelijk het motortoerental aan te passen aan de machinevereisten en procesomstandigheden.
Biedt een gedefinieerde helling van stilstand tot bedrijfssnelheid, waardoor abrupte mechanische belasting wordt verminderd.
Hiermee kan de machine vertragen volgens een gedefinieerd profiel in plaats van abrupt te stoppen.
Biedt een besturingsinterface die de motorbediening kan verbinden met PLC's, HMI's, sensoren en toezichtsystemen.
Waarom verschillende machines verschillend aandrijfgedrag nodig hebben
Een transportband die een stabiele lading draagt, gedraagt zich anders dan een takel, extruder, centrifugaalventilator of machine met hoge traagheid. Elke belasting creëert een andere koppel-snelheidseis.
Sommige apparatuur heeft een hoog startkoppel nodig. Sommige vereisen een relatief laag koppel bij lage snelheid. Sommigen moeten een grote roterende massa versnellen en deze vervolgens herhaaldelijk vertragen.
Deze verschillen zijn van invloed op het juiste vermogen en de besturingsstrategie van de omvormer.
Snelheidsregeling en processtabiliteit
In de industriële automatisering is snelheid vaak direct gerelateerd aan de proceskwaliteit. De snelheid van de transportband beïnvloedt de afstand. De pompsnelheid beïnvloedt de stroom. De ventilatorsnelheid beïnvloedt het luchtvolume. De rolsnelheid beïnvloedt de materiaalbehandeling.
Een aandrijving kan daarom onderdeel worden van de procesbesturingslus in plaats van simpelweg een motoraccessoire te zijn.
Waarom motorbesturing moet beginnen bij de machine
De eerste vraag mag niet zijn: “Welke omvormer heeft het juiste kW-vermogen?” De betere vraag is: “Wat heeft de machine nodig van de motor?”
Het antwoord zou de start-stopfrequentie, de continue bedrijfssnelheid, de piekkoppelvraag, de acceleratietijd, deceleratietijd, de traagheid van de belasting, de omgevingstemperatuur en de communicatievereisten moeten omvatten.
Hoe bestuurt een industriële frequentieomvormer een motor?
Een industriële omvormer zet de binnenkomende elektrische stroom om in een gecontroleerde uitgang die geschikt is voor de aangesloten motor. Bij een conventionele frequentieregelaar omvat dit proces doorgaans gelijkrichting, energieopslag in de DC-tussenkring en gecontroleerd schakelen via een inverterfase.
Gelijkrichtertrap
Bij een typische AC-aandrijving wordt de binnenkomende AC-voeding eerst omgezet in DC. De gelijkrichtertrap brengt de DC-bus tot stand die wordt gebruikt door het stroomafwaartse schakelcircuit.
De gelijkrichterconfiguratie is afhankelijk van de aandrijfarchitectuur en voedingsopstelling.
DC-link
De DC-tussenkring fungeert als het energietussengedeelte tussen de ingangsgelijkrichter en de uitgangsinvertertrap. Condensatoren en andere componenten helpen de gelijkspanning te stabiliseren en ondersteunen het schakelproces.
Inverter fase
De inverterfase maakt gebruik van halfgeleiderschakelaars om DC-tussenkringvermogen om te zetten in een gecontroleerde driefasige of andere geschikte uitgang. Door schakelpatronen aan te passen, regelt de frequentieregelaar de spanning en frequentie die op de motor worden toegepast.
Uitgangsfrequentie
Het motortoerental in een AC-inductiemotor houdt verband met de elektrische frequentie en het aantal polen van de motor. Het veranderen van de uitgangsfrequentie verandert dus de bedrijfssnelheid van de motor.
De relatie is niet volledig direct omdat slip- en belastingsomstandigheden ook de werkelijke motorsnelheid beïnvloeden.
Spanningsregeling
De omvormer regelt ook de motorspanning. Spanning en frequentie moeten worden gecoördineerd om de gewenste magnetische fluxomstandigheden in de motor tot stand te brengen.
| Rijd fase | Hoofdfunctie | Belangrijke overweging |
|---|---|---|
| Ingang gelijkrichter | Converteert AC-voeding naar DC | Voedingsspanning en ingangsconfiguratie |
| DC-link | Biedt tussentijdse gelijkstroomenergie | Gelijkstroomspanning, rimpel, capaciteit, thermische omstandigheden |
| Inverter brug | Creëert gecontroleerd motorvermogen | Schakelapparaten, huidige capaciteit, besturingsalgoritme |
| Controleprocessor | Berekent schakel- en motorbesturingsopdrachten | Besturingsmodus, feedback, softwarefuncties |
| Beschermingssysteem | Bewaakt abnormale elektrische omstandigheden | Stroom, spanning, temperatuur, foutlogica |
PWM-schakeling
Pulsbreedtemodulatie wordt gewoonlijk gebruikt om de gewenste motorgolfvorm te synthetiseren. De halfgeleiderschakelaars worden op een gecontroleerde frequentie in- en uitgeschakeld, waardoor een pulspatroon ontstaat waarvan de effectieve spanning en frequentie kunnen worden geregeld.
Het schakelpatroon wordt beheerd door de besturingsprocessor van de aandrijving.
Motorische feedback
Sommige toepassingen werken zonder een fysieke motor-encoder. De frequentieregelaar schat het motorgedrag op basis van elektrische metingen en het regelalgoritme.
Andere toepassingen vereisen encoderfeedback wanneer een grotere snelheids- of positieregeling nodig is.
Open-lus en gesloten-lus werking
Open-lusregeling maakt geen gebruik van een fysiek snelheidsfeedbackapparaat. Closed-loop-regeling maakt gebruik van feedback van een encoder of een andere sensor om de regeling te verbeteren.
De juiste aanpak hangt af van de vereiste nauwkeurigheid, dynamische respons, motortype en machineproces.
De aandrijving is dus een vermogenselektronicasysteem gecombineerd met een besturingssysteem. De kwaliteit van de motorprestaties hangt af van zowel de elektrische vermogenstrap als het besturingsalgoritme.
Welke motor- en belastingskenmerken moeten worden geëvalueerd?
De motor en de belasting bepalen de omstandigheden waaronder de omvormer moet werken. Voor de juiste dimensionering is daarom meer informatie nodig dan alleen het vermogen op het motortypeplaatje.
Motortype
Veel voorkomende industriële toepassingen kunnen asynchrone inductiemotoren, permanentmagneetmotoren, synchrone motoren of andere motortechnologieën omvatten.
De omvormer moet het geselecteerde motortype en de bijbehorende besturingsmethode ondersteunen.
Motorspanning
De spanning op het typeplaatje van de motor moet overeenkomen met het vermogen van de omvormer en het elektrische systeem. Een mismatch kan leiden tot onjuiste bedrijfsomstandigheden.
Motorstroom
Motorstroom is vooral belangrijk omdat de uitgangstrap van de omvormer over het algemeen wordt geselecteerd op basis van stroomcapaciteit en vermogensklasse.
Twee motoren met hetzelfde nominale vermogen kunnen verschillende nominale stromen hebben, afhankelijk van de spanning, efficiëntie, arbeidsfactor en motorontwerp.
Basisfrequentie
De nominale frequentie van de motor vormt een belangrijk referentiepunt voor het programmeren van aandrijvingen. De relatie tussen spanning en frequentie onder het basispunt beïnvloedt het beschikbare koppel.
Koppel laden
De koppelvereisten kunnen grofweg worden onderverdeeld in gedrag met constant koppel en gedrag met variabel koppel, hoewel echte machines complexer kunnen zijn.
Transportbanden, takels, mixers en extruders vereisen vaak een aanzienlijk koppel over een breed snelheidsbereik. Ventilatoren en centrifugaalpompen kunnen zich anders gedragen omdat hun koppelbehoefte sterk verandert met de snelheid.
Luiheid
De traagheid van de belasting beïnvloedt de versnelling en vertraging. Grote roterende massa's vereisen meer koppel en meer tijd om de snelheid te veranderen.
| Motor- of belastingparameter | Waarom het ertoe doet | Selectie-impact |
|---|---|---|
| Motorspanning | Definieert elektrische compatibiliteit | Configuratie van invoer- en uitvoeraandrijving |
| Nominale stroom | Definieert de elektrische vraag van de motor | Stuur huidige beoordeling |
| Motorfrequentie | Definieert het bedrijfsreferentiepunt | Frequentie- en spanningsinstellingen |
| Startkoppel | Definieert de opstartvereiste | Overbelasting en besturingsmodus van aandrijving |
| Laadtraagheid | Beïnvloedt de versnelling en vertraging | Hellinginstellingen en remopstelling |
| Bedrijfssnelheidsbereik | Definieert het vereiste motorregelbereik | Overweging van aandrijfalgoritme en motorkoeling |
Startvoorwaarden
Een transportband met een zwaarbelaste band kan een aanzienlijk startkoppel vereisen. Een ventilator kan een heel ander opstartgedrag vertonen. Een gereedschapsmachinespindel kan een snelle acceleratie en nauwkeurige snelheidsregeling vereisen.
De schijf moet worden afgestemd op de daadwerkelijke opstartconditie en niet op de gemiddelde bedrijfsconditie.
Vereisten voor overbelasting
Sommige toepassingen vereisen korte stroomperioden boven het continue vermogen van de motor. De aandrijving moet gedurende de gespecificeerde duur een passende overbelastingscapaciteit bieden.
Overbelastingsgegevens moeten zorgvuldig worden geïnterpreteerd, omdat verschillende schijffamilies de overbelastingsclassificaties verschillend kunnen definiëren.
Motorkoeling op lage snelheid
Standaard zelfgekoelde motoren maken gebruik van een aangesloten ventilator waarvan het koelvermogen afneemt bij een laag motortoerental. Als de machine bij een laag toerental continu een hoog koppel nodig heeft, kan extra motorkoeling nodig zijn.
Gegevens op het typeplaatje zijn essentieel
- Nominale spanning:Bevestig de gespecificeerde bedrijfsspanning van de motor.
- Nominale stroom:Gebruik de motorstroom bij het vergelijken van de uitgangsvermogens van de frequentieregelaars.
- Nominale frequentie:Bevestig de nominale frequentie voor de motor.
- Nominale snelheid:Gebruik de snelheid op het typeplaatje als referentie voor de inbedrijfstelling.
- Vermogensfactor:Houd rekening met de elektrische bedrijfskarakteristieken van de motor.
- Motoraansluiting:Controleer indien van toepassing de ster- of deltaconfiguratie.
Hoe beïnvloeden besturingsmodi de prestaties van machines?
Verschillende toepassingen vereisen verschillende niveaus van motorbesturingsprecisie. Een eenvoudige transportband heeft misschien niet dezelfde besturingsstrategie nodig als een krachtige positioneringsmachine.
V/f-regeling
Spanning-naar-frequentieregeling is een van de eenvoudigste benaderingen van aandrijfbesturing. De frequentieregelaar onderhoudt een gedefinieerde relatie tussen uitgangsspanning en frequentie.
Deze modus kan geschikt zijn voor relatief eenvoudige snelheidsregelingstoepassingen waarbij hoge dynamische koppelprestaties niet vereist zijn.
Sensorloze vectorbesturing
Sensorloze vectorbesturing schat het motorgedrag in en regelt de flux en het koppel onafhankelijker dan standaard V/f-besturing.
Het kan in veel toepassingen een betere koppelregeling en dynamische respons bij lage snelheden bieden zonder dat een encoder nodig is.
Vectorcontrole met gesloten lus
Closed-loop-regeling maakt gebruik van feedback van een encoder of een andere sensor. Dit kan de snelheidsregeling en dynamische respons verbeteren, vooral in toepassingen waarbij snelheidsnauwkeurigheid en respons op belastingverstoringen belangrijk zijn.
Positiecontrole
Sommige aandrijfplatforms kunnen positioneringsfuncties ondersteunen via geïntegreerde bewegingsbesturingsfuncties of gecoördineerde communicatie met een controller op een hoger niveau.
Of alleen een aandrijving de vereiste positionering kan uitvoeren, hangt af van de specifieke product- en applicatiearchitectuur.
| Controlemodus | Typisch karakter | Potentiële toepassing |
|---|---|---|
| V/v | Eenvoudige spanning-frequentierelatie | Ventilatoren, pompen, basistransportbanden |
| Sensorloze vector | Verbeterde koppel- en snelheidsregeling zonder encoder | Transportbanden, mixers, algemene machines |
| Gesloten lusvector | Op feedback gebaseerde snelheidsregeling | Hoogwaardige snelheidstoepassingen |
| Positiecontrole | Gecoördineerde positie- of bewegingsfuncties | Bewegingsintensieve machines |
Waarom de besturingsmodus het gedrag van de machine verandert
Stel dat een transportband plotseling een zwaardere lading krijgt. Met eenvoudige bediening kan het motortoerental merkbaarder dalen. Een vectorbesturingsstrategie kan agressiever reageren door de koppelproducerende stroom van de motor aan te passen.
Het daadwerkelijke gedrag is afhankelijk van de afstelling van de aandrijving, het motormodel, de besturingsinstellingen en de belastingsomstandigheden.
Motoridentificatie
Sommige aandrijfsystemen voeren motoridentificatie of autotuning uit. Dit proces meet of schat motorparameters zodat het besturingsalgoritme een nauwkeuriger intern motormodel kan creëren.
De juiste inbedrijfstellingsprocedure is afhankelijk van het aandrijfplatform en het motortype.
Acceleratie reactie
Hoge dynamische prestaties zijn niet altijd gunstig. Een verpakkingsmachine heeft mogelijk een snelle acceleratie nodig, terwijl een lange transportband mogelijk een gladder profiel nodig heeft om veranderingen in de bandspanning te voorkomen.
De besturingsmodus moet daarom worden gekozen op basis van procesgedrag en niet simpelweg omdat deze meer functies biedt.
Wat doen de versnellings-, vertragings- en remfuncties?
Acceleratie- en vertragingsinstellingen bepalen hoe snel de motor van snelheid verandert. Deze functies hebben rechtstreeks invloed op de machinemechanica en het elektrische gedrag van de aandrijving.
Acceleratiehelling
Een acceleratiehelling verhoogt geleidelijk de commandofrequentie in plaats van onmiddellijk naar de doelwaarde te springen.
Dit vermindert plotselinge koppelveranderingen en kan riemen, koppelingen, kettingen, tandwielen en andere transmissiecomponenten beschermen.
Vertraging helling
Een vertragingshelling verlaagt geleidelijk het motortoerental. Het verlagen van de snelheid kan er echter voor zorgen dat de motor mechanische energie teruggeeft aan het elektrische systeem.
Deze geregenereerde energie kan de DC-tussenkringspanning in de frequentieregelaar verhogen.
Remweerstand
Wanneer regeneratieve energie moet worden afgevoerd, kan een remweerstand de elektrische energie omzetten in warmte. De selectie van de remtransistor en weerstand van de omvormer moet overeenkomen met de energie- en werkcyclus van de toepassing.
Remmen met DC-injectie
Sommige frequentieregelaars kunnen gelijkstroom in de motor injecteren om tijdens bepaalde stopomstandigheden een remeffect te creëren. De functie is toepassingsspecifiek en moet worden geconfigureerd volgens de omvormerinstructies.
Kuststop
Een vrijloopstop verwijdert het aandrijfkoppel en zorgt ervoor dat de motor en de machine op natuurlijke wijze kunnen vertragen. Dit is handig wanneer een gecontroleerde elektrische vertraging niet vereist is.
| Stopmethode | Motorisch gedrag | Typisch gebruik |
|---|---|---|
| Helling stop | De frequentie neemt af volgens een gedefinieerde tijd | Algemeen gecontroleerd stoppen |
| Kuststop | De motor verliest aandrijfkoppel en vertraagt op natuurlijke wijze | Lage inertie of niet-kritieke stops |
| Remweerstand | Regeneratieve energie wordt afgevoerd als warmte | Hoge traagheid of snelle vertraging |
| DC-remmen | DC-excitatie creëert een remeffect | Geselecteerde toepassingen voor stoppen en vasthouden |
Toepassingen met hoge traagheid
Ventilatoren, centrifuges, grote rollen, vliegwielen en soortgelijke machines kunnen aanzienlijke kinetische energie opslaan. Als het systeem te snel probeert te stoppen, kan die energie ervoor zorgen dat de DC-tussenkringspanning stijgt.
De aandrijving kan daarom in een beschermende toestand terechtkomen, tenzij er voor een passend remmanagement wordt gezorgd.
Keuze remweerstand
De keuze van de remweerstand is afhankelijk van de weerstandswaarde, het nominale vermogen, de pulsduur, de inschakelduur, de compatibiliteit van de aandrijving en de thermische installatieomstandigheden.
Een weerstand die elektrisch compatibel is voor één korte gebeurtenis kan ongeschikt zijn voor herhaalde remcycli.
Regeneratieve systemen
Sommige toepassingen profiteren van regeneratieve aandrijvingen die remenergie terugsturen naar de AC-voeding in plaats van deze via een weerstand af te voeren.
Deze architectuur is complexer en wordt normaal gesproken geselecteerd als de toepassing een aanzienlijke regeneratieve werking heeft.
Hoe communiceert een omvormer met automatiseringssystemen?
Moderne industriële aandrijvingen functioneren vaak als knooppunten binnen een groter automatiseringssysteem. De aandrijving kan snelheidsopdrachten ontvangen van een PLC, statusinformatie uitwisselen met een HMI, alarmen verzenden naar een toezichthoudende controller of deelnemen aan gecoördineerde bewegingen.
Digitale in- en uitgangen
Basisbediening kan worden geïmplementeerd via digitale ingangen voor start, stop, vooruit, achteruit, reset of andere commando's.
Digitale uitgangen kunnen omstandigheden rapporteren zoals bedrijfsstatus, foutstatus of snelheidsgerelateerde statussen.
Analoge in- en uitgangen
Analoge signalen kunnen snelheidsreferenties, proceswaarden of andere continu variabele commando's vertegenwoordigen. Een gebruikelijke opstelling maakt gebruik van een signaal van 0–10 V of 4–20 mA, afhankelijk van het besturingssysteem.
Industriële communicatienetwerken
Meer geavanceerde installaties maken gebruik van industriële communicatienetwerken om besturings- en diagnostische informatie digitaal uit te wisselen.
Afhankelijk van de omvormerfamilie en configuratie kunnen interfaces veldbus- en industriële Ethernet-technologieën omvatten.
Toegang tot parameters
Communicatie kan ook toegang bieden tot bedrijfsparameters, foutgeschiedenis, statuswoorden, bewakingswaarden en diagnostische informatie.
| Interface | Typische functie | Sollicitatie |
|---|---|---|
| Digitale ingang | Discrete besturingsopdracht | Start, stop, reset, richting |
| Digitale uitgang | Discrete statusindicatie | Actief, fout, gereedstatus |
| Analoge ingang | Continue proces- of snelheidsreferentie | Snelheidscommando, drukreferentie |
| Analoge uitgang | Continu monitoringsignaal | Snelheids- of stroomfeedback |
| Industrieel netwerk | Digitale besturing en diagnostiek | PLC-integratie en machinecoördinatie |
PLC-integratie
De PLC kan een snelheidsreferentie en een stuurwoord verzenden terwijl de actuele snelheid, uitgangsstroom, status en foutinformatie van de omvormer worden gelezen.
Deze digitale aanpak vermindert de behoefte aan grote aantallen bedrade besturingssignalen en kan een grotere diagnostische zichtbaarheid bieden.
HMI en operatorinteractie
Een HMI kan de status van de aandrijving en bedrijfswaarden weergeven, terwijl geautoriseerd personeel geselecteerde parameters of bedieningsopdrachten kan wijzigen.
Kritieke parameters moeten worden beschermd tegen ongeoorloofde wijziging.
Netwerk architectuur
Wanneer er meerdere aandrijvingen in één machine werken, moet het communicatienetwerk zorgvuldig worden gepland. Apparaatadressering, kabelgeleiding, afsluiting, updatesnelheid, controlelatentie en foutgedrag hebben allemaal invloed op de betrouwbaarheid van het systeem.
Diagnose op afstand
Moderne automatiseringsarchitecturen maken steeds vaker gebruik van diagnostische functies op afstand. Aandrijfalarmen en bedrijfsgegevens kunnen onderhoudsteams helpen problemen te identificeren zonder de apparatuur onmiddellijk buiten gebruik te stellen.
Met welke beveiligingsfuncties moet rekening worden gehouden?
Een aandrijving met variabele snelheid werkt tussen de elektrische voeding en de motor en heeft dus bescherming nodig op zowel het niveau van de vermogenselektronica als op het niveau van de motorbesturing.
Overstroombeveiliging
Overmatige stroom kan het gevolg zijn van mechanische overbelasting, kortsluiting, motorfouten, onjuiste motorparameters of plotselinge belastingveranderingen.
De frequentieregelaar bewaakt de uitgangsstroom en kan reageren overeenkomstig zijn beveiligingsstrategie.
Overspanningsbeveiliging
De DC-tussenkringspanning kan stijgen als gevolg van toevoerstoringen of regeneratieve energie tijdens het vertragen. De frequentieregelaar kan een overspanningsreactie activeren wanneer de DC-tussenkring het toegestane bereik overschrijdt.
Bescherming tegen onderspanning
Een lage ingangsspanning kan de werking van de aandrijving en de motorprestaties beïnvloeden. De frequentieregelaar bewaakt de DC-tussenkring en ingangsomstandigheden en kan reageren overeenkomstig zijn beveiligingslogica.
Bescherming tegen oververhitting
Vermogenshalfgeleiders, koellichamen, koelventilatoren en andere componenten produceren warmte tijdens bedrijf. Temperatuursensoren kunnen kritieke gebieden bewaken en een beschermende reactie initiëren wanneer limieten worden overschreden.
Overbelasting van de motor
Het thermische gedrag van de motor is afhankelijk van stroom, snelheid, koeling en bedrijfsbelasting. Op de aandrijving gebaseerde elektronische overbelastingsbeveiliging kan motorstroom en geconfigureerde parameters gebruiken om de thermische belasting te schatten.
Aardfout- en uitgangsbescherming
De omvormer kan abnormale stroomomstandigheden monitoren en bepaalde uitgangsfouten detecteren. Externe beveiligingsapparatuur blijft belangrijk, omdat schijfbeveiliging de correct ontworpen stroomopwaartse beveiliging niet vervangt.
| Beschermingsfunctie | Mogelijke oorzaak | Aandrijvingsreactie |
|---|---|---|
| Overstroom | Overbelasting, kortsluiting, acceleratievraag | Alarm, stroombegrenzing of uitschakeling |
| Overspanning | Regeneratie of verstoring van de toevoer | Trip, vertragingscontrole of andere beschermende actie |
| Onderspanning | Aanboddip of -onderbreking | Alarm, gecontroleerde stop of trip |
| Overtemperatuur | Hoge belasting, hoge omgevingstemperatuur, koelingsfout | Alarm- of beschermende trip |
| Overbelasting van de motor | Overmatige aanhoudende motorbelasting | Thermische bescherming of trip |
| Uitgangsfout | Motorkabel of motorfout | Beschermende uitschakeling |
Voor beschermende instellingen zijn correcte motorgegevens nodig
Beveiligingsalgoritmen zijn vaak afhankelijk van motorstroom, vermogen, spanning, frequentie, thermische kenmerken of geconfigureerde bedrijfslimieten.
Onjuiste motorgegevens kunnen daarom zowel de prestaties als het beveiligingsgedrag beïnvloeden.
Externe bescherming blijft noodzakelijk
De interne beveiligingsfuncties van een frequentieregelaar nemen de noodzaak van correct geselecteerde stroomopwaartse stroomonderbrekers, zekeringen, scheidingsschakelaars, aarding en installatiepraktijken niet weg.
Het volledige elektrische systeem heeft een gecoördineerde bescherming nodig.
Veilig afsluiten
Voor veiligheid op machineniveau zijn mogelijk gecontroleerde koppelverwijdering, veiligheidsingangen, noodstopcircuits, vergrendelingen of speciale veiligheidsfuncties vereist.
De veiligheid moet worden ontworpen rond de risicobeoordeling van machines, in plaats van uitsluitend te vertrouwen op een standaard start/stop-invoer.
Hoe beïnvloeden de installatieomgeving en het kastontwerp de selectie?
De elektrische prestaties zijn gedeeltelijk afhankelijk van de manier waarop de omvormer is geïnstalleerd. Dezelfde frequentieregelaar kan zich anders gedragen in een kleine afgesloten kast en een goed geventileerd bedieningspaneel.
Omgevingstemperatuur
Vermogenshalfgeleiders genereren warmte, en de omgevingstemperatuur bepaalt hoe effectief de schijf deze kan afvoeren.
Bij hoge omgevingstemperaturen kan stroomreductie of extra koeling nodig zijn, afhankelijk van de productspecificatie.
Ventilatie
De luchtstroom in de kast moet ervoor zorgen dat de warmte van de schijf weg kan stromen. Geblokkeerde ventilatieopeningen, onvoldoende ventilatorcapaciteit of een slechte opstelling van de kast kunnen de interne temperatuur verhogen.
Montagespeling
Aandrijvingen vereisen een gedefinieerde vrije ruimte rond ventilatieopeningen en warmtegenererende oppervlakken. De exacte afstanden zijn afhankelijk van het productontwerp.
Hoogte
Op grotere hoogte neemt de luchtdichtheid af, wat de koelprestaties kan beïnvloeden. Voor sommige frequentieregelaarinstallaties is reductie boven gespecificeerde hoogten vereist.
Stof en vervuiling
Industriële omgevingen kunnen geleidend stof, textielvezels, olienevel, vocht of chemische verontreinigingen bevatten. De beschermings- en onderhoudsvereisten van de behuizing moeten de omstandigheden ter plaatse weerspiegelen.
| Installatieconditie | Potentieel effect | Ontwerpreactie |
|---|---|---|
| Hoge omgevingstemperatuur | Verminderde koelmarge | Thermische evaluatie en mogelijke reductie |
| Beperkte luchtstroom | Ophoping van warmte | Verbeter de ventilatie van de kast |
| Grote hoogte | Verminderd luchtkoelingsvermogen | Volg de vereisten voor hoogtegerelateerde reductie |
| Stof | Verontreiniging van koelpaden | Geschikte behuizing en onderhoudsplan |
| Vocht | Elektrisch en corrosierisico | Passende milieubescherming |
| Hoge schakelfrequentie | Extra verliezen en EMI | Correct parameter- en kabelontwerp |
EMC-overwegingen
Hoogfrequent schakelen veroorzaakt elektromagnetische emissies. Motorkabels, aarding, afscherming, filters en kastconstructie kunnen de elektromagnetische compatibiliteit beïnvloeden.
Lange motorkabels vereisen mogelijk speciale aandacht omdat de kabelcapaciteit het uitgangscircuit kan beïnvloeden.
Lengte motorkabel
De maximaal toegestane motorkabellengte is afhankelijk van het ontwerp van de omvormer, de schakelkarakteristieken, de motorisolatie, de kabelconstructie en een eventueel uitgangsfilter of reactor.
Deze informatie moet vóór installatie worden gecontroleerd aan de hand van de productdocumentatie.
Warmteafvoer in de kast
Het is belangrijk om niet alleen rekening te houden met de warmte die wordt gegenereerd door de omvormer, maar ook door contactors, voedingen, remweerstanden, PLC's, transformatoren en andere componenten.
De totale thermische belasting bepaalt of de kast ventilatoren, airconditioning of een andere koelstrategie nodig heeft.
Elektrische afstand en bedrading
Voedingsbedrading en besturingsbedrading moeten op de juiste manier worden aangelegd. Het scheiden van gevoelige communicatie en analoge bedrading van schakelpaden met hoge stroomsterkte kan interferentie verminderen.
Hoe moeten rem-, regeneratie- en vertragingsenergie worden beheerd?
Wanneer een elektromotor afremt, verliest het roterende systeem niet onmiddellijk zijn kinetische energie. Die energie moet ergens heen. Afhankelijk van de architectuur van de drive kan deze als warmte worden afgevoerd of worden teruggevoerd naar het elektriciteitsnet.
Waar regeneratieve energie vandaan komt
Regeneratie vindt gewoonlijk plaats wanneer de belasting de motor sneller aandrijft dan de opgedragen elektrische snelheid. Vertraging met hoge traagheid en het verlagen van lasten zijn typische voorbeelden.
De motor gedraagt zich dan tijdelijk als een generator en stuurt elektrische energie terug naar de DC-tussenkring van de frequentieregelaar.
Spanningsstijging tussen DC-tussenkring
Zonder een geschikt energiebeheerpad verhoogt regeneratieve energie de DC-tussenkringspanning. Als de spanning de bedrijfslimiet van de omvormer overschrijdt, kan er een uitschakeling door overspanning optreden.
Remweerstand
Een remweerstand zorgt voor een gecontroleerd pad voor de geregenereerde energie. Het remcircuit schakelt de weerstand in werking wanneer de DC-tussenkringspanning de relevante drempel bereikt.
Regeneratief remmen
Regeneratieve aandrijfsystemen kunnen energie teruggeven aan de AC-voeding. Dit is handig als er vaak regeneratie plaatsvindt of als de remenergie een substantieel deel van de werking van de machine vertegenwoordigt.
| Energiebeheermethode | Basisprincipe | Typische toepassingsconditie |
|---|---|---|
| Lange vertragingshelling | Vermindert het regeneratieve vermogen door de stoptijd te verlengen | Machines die langzamer stoppen kunnen tolereren |
| Remweerstand | Zet regeneratieve energie om in warmte | Herhaalde of snelle vertraging |
| Regeneratieve aandrijving | Geeft energie terug aan de AC-voeding | Frequente of substantiële regeneratieve werking |
| Mechanische rem | Maakt gebruik van fysieke wrijving om de last te stoppen of vast te houden | Takels, veilig vasthouden, stationaire lastomstandigheden |
Hijstoepassingen
Takels en hefsystemen vereisen speciale aandacht omdat een hangende last de motor kan aandrijven tijdens het dalen. Elektrische regeneratie en mechanisch vasthouden zijn afzonderlijke overwegingen.
Er kan een mechanische rem nodig zijn om de last vast te houden wanneer de motor gestopt is.
Machines met hoge traagheid
Centrifuges, grote ventilatoren, rollen en vliegwielaangedreven apparatuur kunnen aanzienlijke mechanische energie opslaan.
Een poging om een dergelijk systeem snel te stoppen kan het remvermogen van de aandrijving overschrijden, tenzij er een geschikt energiebeheersysteem is geïnstalleerd.
Thermisch ontwerp van de remweerstand
Remweerstanden kunnen tijdens bedrijf heet worden en hebben passende ventilatie en fysieke scheiding van warmtegevoelige componenten nodig.
De werkcyclus van de weerstand moet worden berekend op basis van het daadwerkelijke werkingspatroon van de machine.
Welke industriële toepassingen kunnen aandrijvingen met variabele snelheid gebruiken?
Aandrijvingen met variabele frequentie worden in veel industriële sectoren gebruikt omdat verschillende machines een gecontroleerd motortoerental en koppel vereisen.
Snelheidsregeling, gecontroleerde acceleratie, richtingscontrole en coördinatie met stroomopwaartse of stroomafwaartse machines.
Instelbaar motortoerental voor processtroomregeling, drukbeheer en zachte start.
Luchtstroomregeling met variabele snelheid en soepele acceleratie voor ventilatie- en processystemen.
Gecontroleerde snelheid, herhaalbare acceleratie, communicatie met PLC's en coördinatie tussen machinesecties.
Start-stopcontrole, gesynchroniseerde beweging, remmen en nauwkeurig beheer van de transportbandsnelheid.
Snelheids- en koppelregeling voor mixers, rollen, extruders, wikkelapparatuur en soortgelijke industriële machines.
Transportsystemen
Transportbanden vereisen vaak een soepele acceleratie en vertraging. Plotselinge koppelveranderingen kunnen riemslip, productinstabiliteit, mechanische schokken of onnodige slijtage veroorzaken.
Wanneer meerdere transportbanden samenwerken, kunnen snelheidsreferenties worden gecoördineerd via de PLC of het netwerk.
Pompen
Pomptoepassingen vereisen vaak snelheidsvariatie afhankelijk van de procesomstandigheden. Een frequentieregelaar kan een referentie ontvangen van een druksensor, debietregelaar of PLC en de motorsnelheid dienovereenkomstig aanpassen.
Selectie vereist nog steeds aandacht voor het pomptype en het belastingsgedrag, omdat niet alle pompen identieke koppelkarakteristieken hebben.
Fans
Ventilatoren kunnen sterk toerentalafhankelijke koppelkarakteristieken hebben. Variabele snelheidsregeling kan daarom een flexibele methode bieden om de luchtstroom aan te passen.
Bij ventilatormotortoepassingen moet ook rekening worden gehouden met het minimumtoerental, de motorkoeling en het werkbereik van de aangesloten ventilator.
Verpakkingsmachines
Verpakkingsapparatuur kan meerdere motoren omvatten die gecoördineerd werken. Aandrijvingen hebben mogelijk een snelle respons, herhaalbare snelheidsregeling, communicatie met de machinecontroller en nauwkeurige acceleratieprofielen nodig.
Op- en afwikkelsystemen
Wikkelmachines kunnen een gecoördineerde snelheids- en koppelregeling vereisen als de roldiameter verandert. Bij spanningscontrole kunnen feedbacksensoren en meer geavanceerde regelstrategieën betrokken zijn.
Mixers en roerwerken
Mengers kunnen een veranderende koppelbehoefte hebben naarmate de productviscositeit en procesomstandigheden variëren. Een hoog startkoppel en overbelastingsvermogen kunnen daarom belangrijke selectiecriteria zijn.
Werktuigmachines
Werktuigmachines kunnen meer nadruk leggen op dynamische respons en snelheidsnauwkeurigheid. De aandrijftechnologie moet mogelijk worden geïntegreerd met meer geavanceerde motion-control-architecturen.
| Sollicitatie | Typische schijfvereiste | Belangrijk selectiedetail |
|---|---|---|
| Transportband | Gecontroleerde acceleratie en snelheid | Startkoppel en remmen |
| Pomp | Variabele snelheid | Stroming, druk, motorkoeling |
| Fan | Variabele snelheid | Belastingscurve en minimumsnelheid |
| Verpakkingsmachine | Snelle en herhaalbare controle | PLC-communicatie en -reactie |
| Menger | Hoog start- en overbelastingsvermogen | Koppelprofiel en procesvariatie |
| Opwindmachine | Coördinatie van snelheid en koppel | Feedback- en spanningscontrolearchitectuur |
Deze toepassingen laten zien waarom niet kan worden aangenomen dat dezelfde inverterspecificatie voor elke machine geschikt is. De aandrijving moet worden afgestemd op de mechanische belasting, de regelstrategie en de bedrijfscyclus.
Welke veel voorkomende selectiefouten moeten ingenieurs vermijden?
De meest voorkomende fouten bij het selecteren van de aandrijving doen zich voor wanneer de ingenieur naar het nominale vermogen van de motor kijkt en daar stopt. Een technisch correcte selectie vergt een bredere toetsing.
- Alleen dimensionering per kW:De vereisten voor motorstroom en overbelasting van de applicatie kunnen belangrijker zijn dan het nominale vermogen.
- Het belastingskoppel negeren:Voor een belasting met constant koppel kan een andere aandrijvingskeuze nodig zijn dan voor een belasting met variabel koppel.
- Startvoorwaarden negeren:Zware opstartbelastingen kunnen extra stroomcapaciteit vereisen.
- Remmen negeren:Hoge traagheid of lagere belastingen kunnen aanzienlijke regeneratieve energie creëren.
- Omgevingstemperatuur negeren:Hoge temperaturen kunnen een reductie van de aandrijving vereisen.
- Lengte motorkabel negeren:Lange kabels kunnen de isolatiespanning en het elektromagnetisch gedrag beïnvloeden.
- De verkeerde communicatie-interface kiezen:De aandrijving moet passen bij de PLC- en netwerkarchitectuur.
- Motorkoeling negeren:Een voortdurend hoog koppel bij lage snelheid kan oververhitting van de motor veroorzaken.
- Verkeerde motorparameters gebruiken:Slechte inbedrijfstellingsgegevens kunnen de controle en bescherming beïnvloeden.
- Vervangingscompatibiliteit negeren:Een fysiek vergelijkbare schijf heeft mogelijk geen gelijkwaardige aansluitingen, afmetingen, softwarefuncties of parameterstructuren.
Het probleem van alleen stroom
Twee motoren met hetzelfde vermogen kunnen verschillende nominale stromen en verschillende koppelkarakteristieken hebben. De omvormer moet daarom worden geselecteerd op basis van het motortypeplaatje en het werkelijke belastingsprofiel.
De fout met constant koppel
Een transportband, mixer of extruder kan over het hele snelheidsbereik een hoog koppel vereisen. Het selecteren van een aandrijving die primair bedoeld is voor belastingen met variabel koppel levert mogelijk niet de vereiste overbelastingsprestaties.
Het remprobleem
Als een machine snel moet worden afgeremd, moeten de remvereisten worden berekend voordat de aandrijving wordt besteld. Als u later remhardware toevoegt, kunnen er problemen met de paneel- en thermische lay-out ontstaan.
Het probleem van de koeling
Aandrijving en motorkoeling zijn aangesloten maar niet identiek. Een frequentieregelaar kan binnen zijn eigen thermische limieten werken, terwijl de motor bij lage snelheid oververhit raakt omdat de op de as gemonteerde ventilator te langzaam draait.
Het communicatiemismatch-probleem
Een machine kan gebruik maken van een specifiek industrieel netwerk. Als u een schijf kiest zonder de vereiste communicatieoptie te bevestigen, kan dit later tot onnodige hardwarewijzigingen leiden.
Het vervanging-is-equivalent-probleem
Bij het vervangen van een oudere omvormer mag het nieuwe apparaat niet uitsluitend op basis van het oude vermogen worden geselecteerd. Ingenieurs moeten de spanningsklasse, stroom, besturingsmodus, aansluitingen, afmetingen, remmethode, communicatie, veiligheidsfuncties, software en motorcompatibiliteit vergelijken.
Hoe moeten bestaande systemen worden vervangen of aangepast?
Voor het vervangen van een omvormer in een bestaande machine is meer nodig dan het vergelijken van twee catalogusnummers. De nieuwe aandrijving moet worden geïntegreerd in de bestaande elektrische, mechanische, besturings- en veiligheidsarchitectuur.
Bevestig de bestaande motor
Begin met het controleren van het typeplaatje van de motor en de werkelijke bedrijfsomstandigheden. Motoren zijn mogelijk vervangen tijdens de levensduur van de machine, dus de geïnstalleerde motor moet worden geverifieerd in plaats van volledig te vertrouwen op oude documentatie.
Registreer bestaande parameters
Belangrijke parameters kunnen onder meer motorspanning, stroom, frequentie, snelheid, acceleratietijd, deceleratietijd, minimumfrequentie, maximumfrequentie, regelmodus en beveiligingsinstellingen zijn.
Controleer fysieke afmetingen
Een vervangende schijf met het juiste elektrische vermogen kan nog steeds niet door de retrofit komen omdat de kastruimte anders is.
Montagegaten, kabelinvoer, ventilatie, aansluitingspositie en warmteafvoer moeten worden gecontroleerd voordat de bestaande eenheid wordt verwijderd.
Controleer de in- en uitgangsbedrading
Bevestig de inkomende voedingsopstelling, motorklemmen, besturingsbedrading, relaiscontacten, analoge signalen, digitale signalen en communicatiekabels.
Controleer de communicatie
Als de bestaande schijf communiceert met een PLC of toezichtsysteem, identificeer dan het protocol en de vereiste datamap voordat u deze vervangt.
Veiligheidsfuncties beoordelen
Moderne aandrijvingen bieden mogelijk veiligheidsgerelateerde functies die de oorspronkelijke aandrijving niet had. De retrofit moet beoordelen hoe de nieuwe veiligheidsfuncties samenwerken met de machineveiligheidsarchitectuur.
| Renovatiegebied | Wat te verifiëren | Mogelijk probleem indien genegeerd |
|---|---|---|
| Motor | Typeplaatje en bedrijfsgegevens | Onjuiste stroom- of besturingsinstellingen |
| Kastje | Afmetingen en ventilatie | Problemen met montage of oververhitting |
| Bedrading | Voedings- en bedieningsterminals | Vertragingen bij het opnieuw bedraden of onjuiste aansluitingen |
| Mededeling | Protocol, adressering, data mapping | PLC-integratiefout |
| Remmen | Weerstand, remtransistor, stoptijd | Overspanning tijdens vertraging |
| Veiligheid | Noodstop- en Safe Torque-functies | Incompatibele veiligheidsarchitectuur |
Parameterconversie
Verschillende aandrijvingsfamilies organiseren parameters anders. Zelfs als het vervangende product dezelfde functionele instellingen biedt, kunnen parameternummers en naamgeving verschillen.
Een gestructureerde parameterconversielijst kan de inbedrijfstellingstijd verkorten en het per ongeluk weglaten van belangrijke instellingen voorkomen.
Autotuning van de motor
Na installatie kan een autotune- of motoridentificatieroutine vereist zijn, afhankelijk van de geselecteerde regelmodus.
De motor moet zich in een geschikte staat bevinden voordat de procedure begint.
Testvolgorde na vervanging
- Controleer bedrading:Controleer de inkomende stroom, motoraansluitingen, besturingsbedrading, aarding en communicatieverbindingen.
- Motorgegevens invoeren:Zorg ervoor dat de geconfigureerde waarden overeenkomen met het daadwerkelijke motortypeplaatje.
- Controlemodus controleren:Bevestig de bedieningsstrategie die door de machine wordt vereist.
- Testen op lage snelheid:Bevestig richting, stroom, trillingen en mechanisch basisgedrag.
- Testversnelling:Controleer de hellings- en koppelrespons onder representatieve belasting.
- Testvertraging:Bevestig het gedrag van de DC-tussenkring en de remprestaties.
- Testcommunicatie:Controleer PLC-opdrachten, statusfeedback, alarmen en netwerkgegevens.
- Beveiliging verifiëren:Controleer geconfigureerde grenzen en foutreacties volgens de inbedrijfstellingsprocedure.
Wat moet een professionele omvormerspecificatie bevatten?
Een professionele specificatie geeft de leverancier en het engineeringteam voldoende informatie om de juiste productconfiguratie te identificeren zonder te vertrouwen op aannames.
| Specificatiegebied | Informatie om te definiëren | Waarom het ertoe doet |
|---|---|---|
| Sollicitatie | Transportband, pomp, ventilator, mixer, verpakking, werktuigmachine, enz. | Bepaalt de besturings- en belastingskarakteristieken |
| Motortype | Inductie, permanente magneet, synchroon of gedefinieerd type | Bepaalt de compatibiliteit van de besturing |
| Motorspanning | Nominale motorspanning | Garandeert elektrische compatibiliteit |
| Motorstroom | Nominale stroom in ampère | Ondersteunt nauwkeurige schijfgrootte |
| Motorvermogen | Nominaal kW of pk | Biedt een basismaatreferentie |
| Snelheidsbereik | Minimale, normale en maximale bedrijfssnelheid | Bepaalt de controlevereisten |
| Overbelasting | Vereiste overbelastingsstroom en -duur | Stemt het aandrijfvermogen af op de machinebelasting |
| Remmen | Stoptijd, traagheid, weerstand of regeneratieve vereisten | Bepaalt de energiebeheerarchitectuur |
| Mededeling | PLC-protocol en vereiste gegevens | Zorgt voor automatiseringsintegratie |
| Omgeving | Temperatuur, hoogte, vochtigheid, stof | Bepaalt de geschiktheid van de installatie |
| Kastje | Beschikbare afmetingen en koelmethode | Bevestigt fysieke installatie |
| Veiligheid | Vereiste veiligheidsfuncties en interfaces | Stemt aandrijffuncties af op machineveiligheid |
Begin met de machinetoepassing
Identificeer wat de motor aandrijft en beschrijf de mechanische belasting. Hetzelfde motorvermogen kan radicaal verschillende toepassingen dienen.
Geef volledige informatie over het motortypeplaatje
Vermeld de motorspanning, stroom, frequentie, nominale snelheid, vermogen, aansluitschema en motortype, indien beschikbaar.
Definieer het werkingsbereik
Vermeld minimumsnelheid, normale snelheid, maximumsnelheid, startfrequentie, stopfrequentie en de hoeveelheid tijd die de machine op verschillende bedrijfspunten doorbrengt.
Definieer overbelasting en piekkoppel
Als de machine zwaar start, stootbelastingen of korte perioden met verhoogd koppel heeft, moeten deze omstandigheden duidelijk worden vermeld.
Definieer remmen
Specificeer de gewenste stoptijd, belastingtraagheid, remfrequentie en of de toepassing een weerstand, regeneratief systeem of mechanische rem vereist.
Besturingsarchitectuur definiëren
Geef aan of de machine gebruikmaakt van lokale besturingen, digitale I/O, analoge referenties, PLC-communicatie, industrieel Ethernet of een bewegingsplatform van een hoger niveau.
Definieer omgevingsomstandigheden
Omgevingstemperatuur, temperatuur van de behuizing, vochtigheid, hoogte, stof en andere omgevingsfactoren kunnen het toegestane werkbereik beïnvloeden.
Definieer fysieke beperkingen
Geef voor paneelinstallatie de beschikbare breedte, hoogte, diepte, kabelgeleiding, ventilatieruimte en beperkingen voor de montagegaten op.
Modelidentificatie is vooral belangrijk voor industriële merkproducten
Bij het aanschaffen van een omvormer met een bekend merk is de exacte modelcode van belang. Kleine veranderingen in een modelachtervoegsel kunnen overeenkomen met verschillende spanningsklassen, nominale waarden, opties, communicatie-interfaces of hardwaregeneraties.
Kopers moeten daarom bij het vervangen van een geïnstalleerd apparaat het volledige bestaande naamplaatje of de productcode opgeven.
- Identificeer de machine:Definieer de aangedreven apparatuur, de bedrijfscyclus en de procesvereisten.
- Motorgegevens registreren:Bevestig vermogen, stroom, spanning, frequentie, snelheid en motortype.
- Belastinggedrag definiëren:Identificeer constant koppel, variabel koppel, hoge traagheid of andere belastingskenmerken.
- Controle definiëren:Specificeer snelheidsbereik, besturingsmodus, feedback en responsvereisten.
- Definieer remmen:Zorg voor vertragingstijd en regeneratieve omstandigheden.
- Definieer communicatie:Identificeer het PLC-protocol, de interface en de vereiste statusgegevens.
- Beoordeling omgeving:Bevestig de temperatuur, hoogte, stof, vochtigheid en koelomstandigheden.
- Fysieke pasvorm beoordelen:Bevestig de afmetingen van de schijf, montage, aansluitingen en kabeltoegang.
- Model bevestigen:Controleer het volledige onderdeelnummer, de spanningsklasse, de nominale stroom en de beschikbare opties.
- Ingebruikname plannen:Bereid motorparameters, besturingslogica, testprocedures en back-upinstellingen voor.
Wat moet een inkoper vermelden bij het aanvragen van een leveranciersofferte?
- Compleet motortypeplaatje:Inclusief vermogen, spanning, stroom, frequentie en snelheid.
- Bestaand omvormermodel:Geef het volledige modelnummer op voor vervangingstoepassingen.
- Machinebeschrijving:Verklaar de toepassings- en belastingskarakteristieken.
- Ingangsaanbod:Geef de voedingsspanning, fase en frequentie op.
- Controlevereiste:Specificeer lokale besturings-, I/O-, analoge of communicatievereisten.
- Remconditie:Geef aan of een snelle stop of een regeneratieve werking vereist is.
- Installatievoorwaarde:Geef waar relevant kastafmetingen en milieu-informatie op.
Dit informatieniveau maakt het voor een leverancier gemakkelijker om een technisch compatibel product te identificeren, in plaats van te vertrouwen op een generieke aanbeveling voor het vermogensbereik.
Voor vervangings- en inkoopprojecten is nauwkeurige modelidentificatie bijzonder waardevol omdat merkproducten voor industriële automatisering vaak verkrijgbaar zijn in verschillende nauw verwante varianten.
Veelgestelde vragen
Wat is de belangrijkste functie van een Lenze-omvormer?
Zijn primaire rol is het regelen van de werking van de motor door het regelen van elektrische uitgangsomstandigheden zoals frequentie en spanning. Afhankelijk van de specifieke productfamilie kan de omvormer ook hellingregeling, koppelregeling, remfuncties, diagnostiek, communicatie en automatiseringsintegratie bieden.
Kan een omvormer het motortoerental regelen?
Ja. Door de uitgangsfrequentie en de bijbehorende spanning aan te passen volgens de geselecteerde regelstrategie, kan een frequentieregelaar het motortoerental binnen het gespecificeerde bedrijfsbereik regelen.
Moet een omvormer worden geselecteerd op basis van motorvermogen of stroom?
Beide zijn belangrijk, maar de nominale motorstroom is vooral belangrijk omdat de eindtrappen van de aandrijving zijn ontworpen rond de huidige capaciteit. Er moet ook rekening worden gehouden met de vereisten voor overbelasting van de toepassing, omdat machines met hetzelfde motorvermogen zeer verschillende eisen aan de aandrijving kunnen stellen.
Wat is V/f-regeling?
V/f-regeling handhaaft een gedefinieerde relatie tussen uitgangsspanning en frequentie. Het is een relatief eenvoudige regelmethode en kan geschikt zijn voor toepassingen waarbij basissnelheidsregeling voldoende is.
Wat is sensorloze vectorbesturing?
Sensorloze vectorbesturing schat het motorgedrag in en regelt de flux en het koppel zonder dat in veel toepassingen een fysieke snelheidsencoder nodig is. Het kan verbeterde dynamische prestaties bij lage snelheden bieden in vergelijking met standaard V/f-regeling.
Wanneer is encoderfeedback nuttig?
Encoderfeedback kan nuttig zijn wanneer de machine een strakkere snelheidsregeling, een verbeterde dynamische respons of op feedback gebaseerde besturing vereist. De behoefte hangt af van de toepassing en de mogelijkheden van de geselecteerde aandrijvingsfamilie.
Wat zorgt ervoor dat een omvormer tijdens het stoppen uitschakelt vanwege overspanning?
Snelle vertraging van een belasting met hoge traagheid kan energie van de motor terugvoeren naar de DC-tussenkring van de omvormer, waardoor de DC-tussenkringspanning stijgt. Afhankelijk van de toepassing kan een langere vertragingshelling, remweerstand, regeneratief systeem of een andere geschikte remmethode nodig zijn.
Heeft elke toepassing een remweerstand nodig?
Nee. De behoefte hangt af van de traagheid van de belasting, de stoptijd, de bedrijfscyclus, de snelheid en de regeneratieve energie. Toepassingen met een lage traagheid en langzame vertraging hebben er mogelijk geen nodig, terwijl machines met een hoge traagheid of vaak stoppen mogelijk remhardware nodig hebben.
Kan een omvormer een pomp aansturen?
Ja. Aandrijvingen met variabele snelheid worden vaak gebruikt bij pompen om de motorsnelheid aan te passen aan de procesvereisten. Bij de exacte regelstrategie moet rekening worden gehouden met het pomptype, de stroomomstandigheden, het minimumtoerental, de motorkoeling en het procescontrolesysteem.
Kan een inverter een transportband aansturen?
Ja. Transportbandtoepassingen maken vaak gebruik van aandrijvingen voor snelheidsregeling, soepele acceleratie, gecontroleerd stoppen, voor- en achteruit rijden en coördinatie met andere machinesecties.
Waarom is motorstroom belangrijk bij het kiezen van een frequentieregelaar?
Uitgangscomponenten van de aandrijving zijn ontworpen voor specifieke stroomniveaus. Twee motoren met hetzelfde vermogen kunnen verschillende nominale stromen hebben. Daarom moet de omvormer worden afgestemd op de werkelijke stroom op het typeplaatje van de motor en de vereisten voor overbelasting van de toepassing.
Kan een omvormer een motor continu op laag toerental laten draaien?
Het hangt af van de motor en de toepassing. Een standaard zelfgekoelde motor kan bij lage snelheid koelcapaciteit verliezen. Als er continu een hoog koppel nodig is bij een laag toerental, kan een onafhankelijke koelventilator of een andere motorkoeling nodig zijn.
Hoe communiceert een omvormer met een PLC?
Afhankelijk van het product en de configuratie kan de communicatie gebruik maken van digitale I/O, analoge signalen, veldbusnetwerken of industrieel Ethernet. De omvormer kan commando's, statusinformatie, bedrijfswaarden, alarmen en diagnostische gegevens uitwisselen met de PLC.
Kan een schijf worden aangesloten op een HMI?
Ja. Een HMI kan aandrijfparameters, bedrijfstoestanden, alarmen en geselecteerde proceswaarden weergeven. Het kan ook geautoriseerde parameter- en commandofuncties bieden, afhankelijk van de automatiseringsarchitectuur.
Welke omgevingsomstandigheden moeten worden gecontroleerd?
Belangrijke omstandigheden zijn onder meer de omgevingstemperatuur, kasttemperatuur, hoogte, vochtigheid, stof, olienevel, trillingen, ventilatie en andere vervuiling. Deze factoren kunnen de capaciteit van de aandrijving en de geschiktheid van de installatie beïnvloeden.
Waarom is de lengte van de motorkabel belangrijk?
Lange motorkabels vergroten de kabelcapaciteit en kunnen het gedrag van de uitgangsgolfvorm en de isolatiespanning beïnvloeden. De toegestane kabellengte moet worden gecontroleerd aan de hand van de technische documentatie van de omvormer en eventuele vereiste uitgangsfilters of reactoren.
Kan een andere omvormer een bestaande Lenze-aandrijving vervangen?
Een vervanging door een andere productfamilie kan mogelijk zijn, maar moet worden behandeld als een technische vervanging en niet als een directe aanname van gelijkwaardigheid. Spanning, stroom, besturingsmodus, remmen, afmetingen, klemmen, communicatie, software, veiligheidsfuncties en motorcompatibiliteit moeten allemaal worden vergeleken.
Waar moet op worden gecontroleerd bij het vervangen van een bestaande schijf?
Controleer het volledige bestaande modelnummer, motorgegevens, voedingsspanning, nominale stroom, kastafmetingen, klemmen, remsysteem, besturingsbedrading, PLC-communicatie, veiligheidsinterfaces, kabellengte en bestaande parameterinstellingen.
Wat is de overbelastingsmogelijkheid van een schijf?
De overbelastingscapaciteit geeft aan hoeveel stroom de frequentieregelaar gedurende een bepaalde tijd boven zijn continue vermogen kan leveren. De exacte overbelastingsspecificatie verschilt per product- en toepassingscategorie, dus de vereiste machinebelasting moet worden vergeleken met de classificatie van de fabrikant.
Waarom kan een frequentieregelaar oververhit raken, zelfs als de motor niet volledig belast is?
De temperatuur van de omvormer is afhankelijk van schakelverliezen, omgevingstemperatuur, ventilatie van de behuizing, draaggolffrequentie, installatieafstand en andere omstandigheden. Een frequentieregelaar kan in de buurt van een thermische limiet werken vanwege slechte koeling, zelfs als de motorbelasting matig is.
Kan dezelfde aandrijving worden gebruikt voor zowel pompen als transportbanden?
Mogelijk als de schijf beide toepassingen ondersteunt en de nominale waarden geschikt zijn. De regelstrategie, de vereiste overbelasting, het remmen en de belastingskarakteristieken kunnen echter aanzienlijk verschillen tussen een pomp en een transportband, dus de exacte configuratie moet worden gecontroleerd.
Welke informatie moet een leverancier ontvangen voor productmatching?
Nuttige informatie omvat het volledige model van de omvormer, de gegevens op het motortypeplaatje, de voedingsspanning, het toepassingstype, het vereiste snelheidsbereik, de overbelastingstoestand, de remvereisten, het communicatieprotocol, de afmetingen van de kast en de installatieomgeving.
Is een aandrijvingsleverancier hetzelfde als een aandrijvingsfabrikant?
Nee. Een leverancier of distributeur kan industriële aandrijvingen van een merk voorzien, identificeren, matchen en leveren zonder de oorspronkelijke fabrikant te zijn. Voor inkoopprojecten is het vermogen van de leverancier om het juiste model en de juiste configuratie te identificeren van bijzonder belang.
Hoe kan een betere selectie van omvormers de industriële motorbesturing verbeteren?
Industriële motorbesturing werkt het beste wanneer de aandrijving wordt beschouwd als onderdeel van de gehele machine en niet als een geïsoleerd elektrisch onderdeel. De motor, mechanische belasting, besturingsarchitectuur, remsysteem, kast, PLC, communicatienetwerk en beveiligingsapparatuur hebben allemaal invloed op de vereiste configuratie.
De eerste stap is het begrijpen van de machine. Een transportband, pomp, ventilator, mixer, verpakkingsmachine, wikkelsysteem en werktuigmachine kunnen allemaal een ander motorgedrag vereisen, zelfs als hun motoren een vergelijkbaar nominaal vermogen hebben.
Motorgegevens vormen de elektrische basis. Nominale spanning, stroom, frequentie, snelheid, motortype en aansluiting moeten bekend zijn. Belastingskarakteristieken voegen vervolgens de volgende laag toe: startkoppel, continu koppel, traagheid, acceleratie, vertraging, snelheidsbereik en overbelasting.
Uit deze eisen moet de controlemethode worden gekozen. Basis V/f-regeling kan voldoende zijn voor eenvoudige toepassingen, terwijl sensorloze of gesloten-lus vectorregeling betere koppel- en snelheidsprestaties kan leveren wanneer de machine dit vereist.
Het remmen vereist aparte aandacht. Machines en hefsystemen met een hoge traagheid kunnen tijdens het vertragen aanzienlijke energie regenereren. De juiste oplossing kan een langere stophelling, remweerstand, regeneratief systeem of mechanische rem inhouden, afhankelijk van de toepassing.
Communicatie is ook een centraal onderdeel geworden van de moderne industriële aandrijfintegratie. Digitale I/O, analoge signalen, veldbusnetwerken en industrieel Ethernet kunnen de frequentieregelaar verbinden met een PLC en een breder automatiseringssysteem. Het juiste protocol en de juiste gegevensmapping moeten daarom vóór de aanschaf worden gedefinieerd.
Milieuontwerp is net zo belangrijk. Omgevingstemperatuur, kastventilatie, hoogte, stof, vochtigheid, motorkabellengte, EMC en fysieke montagebeperkingen kunnen allemaal een succesvolle werking beïnvloeden.
Bij aanschaf- en vervangingswerkzaamheden verdient modelidentificatie bijzondere aandacht. Een industriële aandrijving van een merk kan worden aangeboden in verschillende nauw verwante versies met verschillende spanningsklassen, stroommogelijkheden, interfaces, afmetingen of opties. De volledige modelcode moet daarom worden geverifieerd voordat het product wordt geselecteerd.
Bij het verkrijgen van eenlens-omvormeroplossing is de sterkste inkoopaanpak om eerst het exacte model en de toepassingsvereisten te matchen en vervolgens de motorcompatibiliteit, besturingsfuncties, communicatie, remmen, installatievoorwaarden en documentatie te verifiëren.
Hulp nodig bij het matchen van een Lenze-schijf met uw toepassing?
Mao Huilevert merkproducten voor industriële automatisering en ondersteunt modelidentificatie, applicatiematching, vervangingsinkoop, controles van technische specificaties en configuratiebeoordeling voor motorbesturingsprojecten. Voor productdetails en toepassingsvereisten,neem contact met ons op.