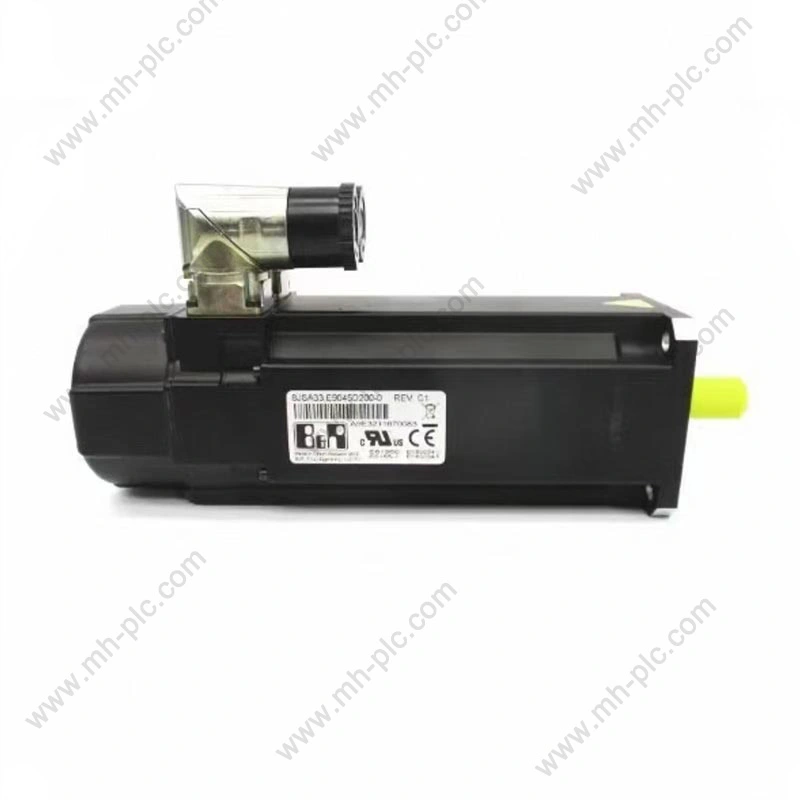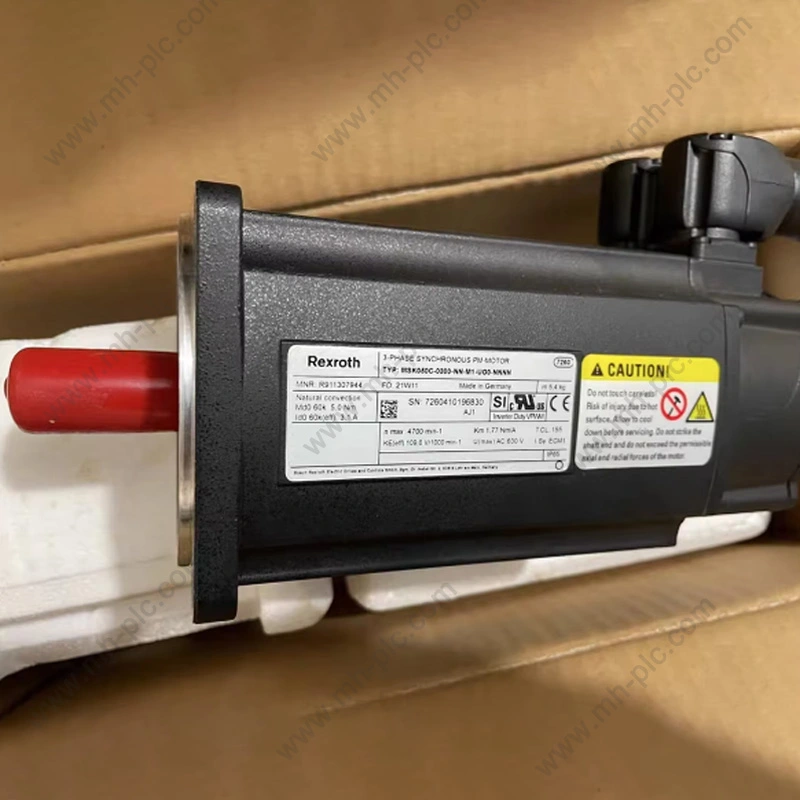
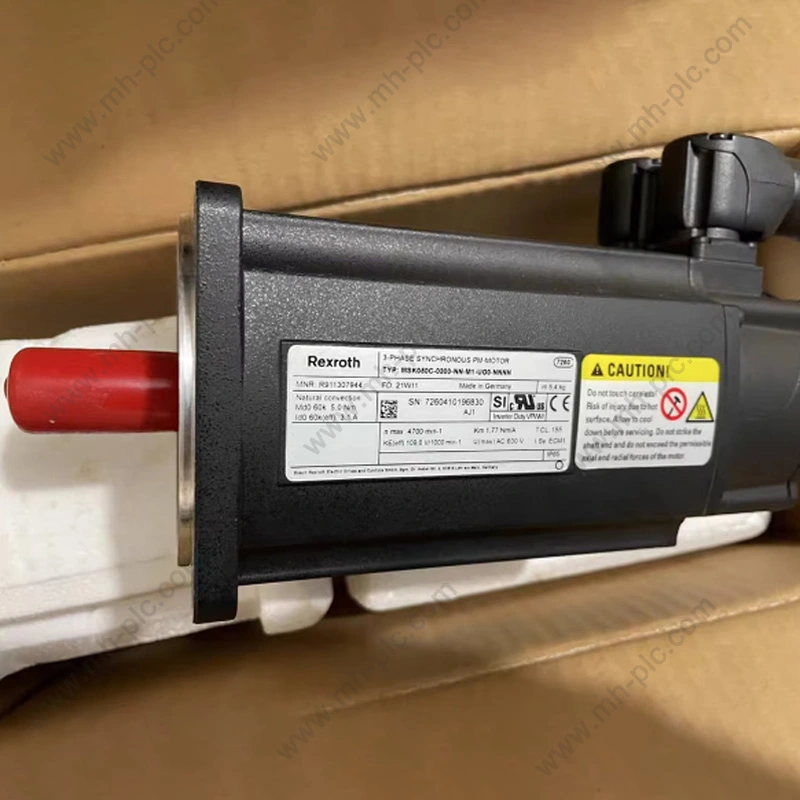
Rexroth-servoproducten worden vaak overwogen voor industriële machines die gecontroleerde snelheid, herhaalbare positionering, responsieve koppelprestaties en gecoördineerde beweging vereisen. Voor internationale kopers is het selecteren van het juiste product echter niet simpelweg een kwestie van een servomotor met het juiste vermogen kiezen. De volledige toepassing kan ook afhankelijk zijn van continu- en piekkoppel, bedrijfssnelheid, feedbacktype, houdrem, mechanische afmetingen, compatibiliteit van de controller, communicatie-interface en de relatie tussen de motor en het bijbehorende aandrijfsysteem. Productgeneraties kunnen ook verschillen in mechanische en elektrische details, waardoor het exacte modelnummer vooral belangrijk is voor vervangings- en onderhoudsprojecten.
Inhoudsopgave
Klik op een onderwerp om direct naar de sectie te gaan.
- 1. Waarom is servoselectie nauw verbonden met de machine?
- 2. Hoe creëert een servo-as gecontroleerde beweging?
- 3. Welke componenten moeten op elkaar worden afgestemd?
- 4. Hoe bepalen koppel, snelheid en traagheid de productselectie?
- 5. Waarom is feedbacktype belangrijk in servotoepassingen?
- 6. Welke rol spelen servoaandrijvingen bij bewegingsprestaties?
- 7. Hoe beïnvloeden remmen, connectoren en mechanische interfaces de selectie?
- 8. Hoe moeten verschillende generaties servoproducten worden geëvalueerd?
- 9. Welke industriële toepassingen hebben beweging met hoge respons nodig?
- 10. Wat moeten kopers controleren voordat ze een vervanging bestellen?
- 11. Hoe kan een leverancier helpen met modelgebaseerde sourcing?
- 12. Welke veel voorkomende inkoopfouten moeten worden vermeden?
- 13. Welke informatie moet een professionele specificatie bevatten?
- 14. Veelgestelde vragen
Waarom is servoselectie nauw verbonden met de machine?
Een servomotor werkt niet geïsoleerd. De geschiktheid ervan wordt bepaald door wat de machine van hem vraagt, hoe snel hij moet reageren, hoe vaak hij versnelt en vertraagt, en hoe nauwkeurig hij een opgedragen traject moet volgen.
Denk eens aan een verpakkingsmachine. Eén as kan een product in positie brengen, een andere kan een afdichtingsmechanisme besturen en een derde kan de materiaalbeweging synchroniseren met het snijproces. Elke as kan een ander belastings-, snelheidsbereik, traagheids- en versnellingsprofiel hebben.
Een werktuigmachine stelt een ander stel eisen. De voedingsas heeft mogelijk een zeer herhaalbare positionering en gecontroleerde beweging gedurende een lange gebruiksperiode nodig. Een robot kan prioriteit geven aan snelle richtingsveranderingen en gecoördineerde beweging over meerdere assen. Een materiaalbehandelingssysteem kan een snelle acceleratie, gecontroleerd stoppen en een betrouwbare werking onder variabele ladingen vereisen.
Deze voorbeelden laten zien waarom een servoproduct moet worden geselecteerd op basis van de bewegingsvereisten van de machine en niet alleen op basis van een catalogusvermogen.
Definieert snelheid, versnelling, vertraging, reisafstand, cyclustijd en de frequentie van herhaalde bewegingen.
Bepaalt continu koppel, piekkoppel, traagheid, wrijving, zwaartekrachtbelastingen en externe proceskrachten.
Definieert de vereiste positie, snelheid, koppel, herhaalbaarheid en bezinkingsprestaties.
Vereist afstemming van de motor, aandrijving, feedback, controller, communicatie, connectoren en mechanische interfaces.
Waarom gemiddelde belasting niet genoeg is
Bij veel machines zijn er grote verschillen tussen gemiddelde en piekbedrijfsomstandigheden. Het kan zijn dat een positioneringsas het grootste deel van zijn tijd langzaam vasthoudt of beweegt, maar toch een aanzienlijk koppel nodig heeft voor snelle acceleratie.
Op dezelfde manier kan een verticale as een continue zwaartekrachtbelasting hebben, zelfs als de gemiddelde bewegingssnelheid laag is.
Waarom de cyclustijd de selectie verandert
Frequent accelereren en vertragen stelt meer eisen aan de motor en aandrijving dan een machine die continu op een stabiele snelheid werkt.
Het thermische gedrag van de motor is ook afhankelijk van de volledige cyclus. Herhaald piekkoppel kan een andere thermische toestand veroorzaken dan één korte acceleratie, gevolgd door lange perioden van inactiviteit.
Waarom mechanica de elektronische prestaties beïnvloedt
Een servocontroller kan zeer responsief zijn, maar de machineprecisie wordt ook beïnvloed door speling, koppelingsflexibiliteit, riemrek, schroefnauwkeurigheid, structurele stijfheid, lagerconditie en uitlijning.
Om deze reden moet een goede servoselectie gepaard gaan met mechanische evaluatie.
Hoe creëert een servo-as gecontroleerde beweging?
Een typische servo-as combineert stroomconversie, realtime besturing, motorfeedback en opdrachten op machineniveau.
De bewegingscontroller definieert de doelbeweging. De omvormer zet het commando om in motorstroom en -spanning. De motor creëert koppel. Het feedbackapparaat rapporteert daadwerkelijke beweging. De regellus vergelijkt vervolgens de werkelijke prestaties met de opdracht en brengt correcties aan.
Positie commando
De machinecontroller kan een doelpositie of traject specificeren. Bij een eenvoudige indexeringstoepassing kan het doel een vaste positie zijn. In een gecoördineerd systeem kan het commando continu veranderen volgens een bewegingsprofiel.
Snelheidscontrole
Het systeem kan het feedbacksignaal gebruiken om de werkelijke snelheid te bepalen. Als de motor vertraagt onder een onverwachte belasting, kan de frequentieregelaar ter compensatie de vereiste koppelproducerende stroom verhogen.
Huidige controle
De stroomlus werkt met een veel hogere snelheid dan de buitenste positielus. Het doel ervan is om de motorstroom te regelen, zodat het koppel snel kan worden geregeld.
Positiecorrectie
Wanneer de werkelijke positie afwijkt van de opgedragen positie, bepaalt het besturingssysteem de vereiste correctie. Een goede afstemming is noodzakelijk omdat een te agressief systeem oscillatie kan veroorzaken, terwijl een te weinig reagerend systeem de volgende fouten kan vergroten.
| Controlelaag | Primair doel | Typische zorgen |
|---|---|---|
| Positie lus | Volgt de opgedragen positie | Nauwkeurigheid, fout volgen, afrekening |
| Snelheid lus | Regelt het motortoerental | Snelheidsstabiliteit en storingsreactie |
| Huidige lus | Regelt de motorstroom en het koppel | Dynamische respons en stroomlimieten |
| Vermogensfase | Levert elektrische stroom aan de motor | Spanning, stroom, schakelen, thermisch gedrag |
Waarom closed-loop-controle belangrijk is
Zonder feedback kan de controller niet direct bepalen of de motor daadwerkelijk de opgedragen positie of snelheid heeft bereikt. Dankzij de gesloten-lusregeling kan het systeem afwijkingen detecteren en erop reageren.
Dit is vooral handig wanneer de machinebelasting tijdens het gebruik verandert.
Waarom tuning de machine moet weerspiegelen
Een stijf, direct gekoppeld mechanisme kan verschillende bedieningsinstellingen tolereren van een flexibele, door een riem aangedreven as. Een grote traagheidsbelasting gedraagt zich ook anders dan een lichtgewicht bewegende wagen.
Servotuning moet daarom worden uitgevoerd nadat de mechanische configuratie is vastgesteld.
Bewegingscoördinatie
In een machine met meerdere assen bestuurt elke lokale servolus zijn eigen motor, terwijl de bewegingscontroller het totale traject coördineert.
De kwaliteit van de synchronisatie hangt af van de prestaties van de controller, de timing van de communicatie, de respons van de aandrijving en de mechanische consistentie tussen de assen.
Welke componenten moeten op elkaar worden afgestemd?
Een complete servo-as bevat normaal gesproken meerdere componenten die als een gecoördineerde set moeten werken.
Motor
De motor levert mechanisch koppel. Belangrijke parameters zijn onder meer nominaal koppel, piekkoppel, nominaal toerental, maximumtoerental, feedbacktype, montageafmetingen, asafmetingen en optionele vasthoudrem.
Drijfveer
De omvormer regelt de motorstroom en ontvangt feedbackinformatie. Het stroombereik, de spanningsklasse, de besturingsfuncties, de encoderinterface, de communicatieopties en de mechanische installatieafmetingen moeten overeenkomen met de motor en controller.
Feedback-apparaat
De encoder of solver vertelt de aandrijving wat de motor feitelijk doet. De omvormer moet de feedbacktechnologie en de elektrische interface begrijpen.
Bewegingscontroller
De bewegingscontroller genereert trajecten en coördineert assen. Afhankelijk van de machine kan dit een PLC met bewegingsfuncties, CNC-besturing, robotcontroller of een ander automatiseringsplatform zijn.
Mechanische transmissie
Versnellingsbakken, koppelingen, kogelomloopspindels, riemen, tandheugels, katrollen en andere mechanismen bepalen hoe motorbewegingen worden vertaald in machinebewegingen.
| Systeemonderdeel | Hoofdfunctie | Belangrijk compatibiliteitspunt |
|---|---|---|
| Servomotor | Produceert mechanisch koppel | Koppel, snelheid, feedback, montage |
| Servo-aandrijving | Regelt de elektrische output | Motorvermogens, feedback, spanning, stroom |
| Encoder of oplosser | Geeft bewegingsfeedback | Interface, resolutie, communicatie |
| Bewegingscontroller | Genereert bewegingsopdrachten | Netwerk- en besturingscompatibiliteit |
| Mechanische transmissie | Brengt beweging over naar de machine | Verhouding, speling, stijfheid, afmetingen |
Koppeling van motor en aandrijving
Servomotoren en aandrijvingen worden vaak ontworpen als compatibele combinaties. Dit kan de inbedrijfstelling vereenvoudigen omdat de omvormer gevestigde motorgegevens en compatibele feedbackinstellingen kan bevatten.
Bij vervangingsprojecten kan het behouden van de oorspronkelijke motor-aandrijfrelatie vooral nuttig zijn als de machinecontroller en het mechanische systeem ongewijzigd blijven.
Communicatie tussen controller en aandrijving
De controller en aandrijving moeten bewegingsopdrachten en statusinformatie uitwisselen. De vereiste communicatiearchitectuur moet worden geïdentificeerd voordat apparatuur wordt geselecteerd.
Waarom accessoires belangrijk zijn
Stroomkabels, feedbackkabels, connectoren, remcomponenten en montageaccessoires kunnen allemaal een succesvolle installatie beïnvloeden.
Deze onderdelen moeten worden gecontroleerd als onderdeel van de volledige configuratie en niet worden behandeld als niet-gerelateerde extra's.
Hoe bepalen koppel, snelheid en traagheid de productselectie?
Koppel en snelheid vormen de basis van de motorselectie. Traagheid, acceleratietijd en duty-cycle bepalen vervolgens of de geselecteerde motor de vereiste beweging kan uitvoeren.
Continu koppel
Continu koppel vertegenwoordigt het koppel dat kan worden geleverd bij langdurig bedrijf onder gedefinieerde thermische omstandigheden.
Het moet worden vergeleken met het werkelijke continue deel van de bedrijfscyclus van de machine.
Piekkoppel
Het piekkoppel ondersteunt gebeurtenissen van korte duur, zoals acceleratie, snel achteruitrijden of processtoringen.
De duur van de piek en hoe vaak deze voorkomt, zijn beide van belang.
Snelheidsbereik
De motor moet binnen het vereiste snelheidsbereik van de machine werken. Een hoge maximumsnelheid is alleen nuttig als de machinemechanica en het besturingssysteem deze veilig kunnen gebruiken.
Laadtraagheid
Traagheid meet de weerstand tegen veranderingen in de rotatiesnelheid. Meer traagheid vereist meer koppel bij het versnellen of vertragen.
Als er een versnellingsbak wordt gebruikt, verandert de belastingtraagheid die naar de motor wordt gereflecteerd met de overbrengingsverhouding.
Zwaartekrachtbelastingen
Verticale assen zijn een speciaal geval. De zwaartekracht zorgt voor een aanhoudende koppelvraag en kan ook een houdrem vereisen.
| Parameter | Vraag om te stellen | Waarom het ertoe doet |
|---|---|---|
| Continu koppel | Welk koppel is vereist tijdens aanhoudende beweging? | Bepaalt de thermische geschiktheid |
| Piekkoppel | Wat is het hoogste koppel op korte termijn? | Bepaalt het acceleratie- en verstoringsvermogen |
| Snelheid | Wat zijn de minimale en maximale bedrijfssnelheden? | Definieert het bedrijfsbereik van de motor |
| Luiheid | Hoeveel roterende massa moet worden versneld? | Beïnvloedt koppel en afstemming |
| Cyclustijd | Hoe vaak herhaalt de as zijn beweging? | Beïnvloedt thermische en dynamische vereisten |
Waarom het RMS-koppel ertoe kan doen
Bij cyclische machines ondervindt de motor niet continu hetzelfde koppel. Hij kan accelereren met een hoog koppel, rijden met een matig koppel, vertragen en vervolgens stationair blijven.
Het RMS-koppel biedt een nuttige weergave van de thermische vraag gedurende de cyclus.
Acceleratie koppel
Een vereenvoudigde mechanische relatie is:
Acceleratiekoppel = Traagheid × hoekversnelling
Deze relatie illustreert waarom een machine met een hoge traagheid en agressieve acceleratie een substantieel piekmotorkoppel nodig kan hebben, zelfs als de stabiele belasting relatief bescheiden is.
Overbrengingsverhouding
Versnellingsbakken kunnen het uitgangskoppel verhogen en tegelijkertijd de gereflecteerde traagheid aan de motorzijde verminderen. Bij de daadwerkelijke selectie moet daarom rekening worden gehouden met zowel de motor als de mechanische transmissie.
Externe proceskracht
Snijden, persen, spannen, klemmen, wikkelen en andere handelingen kunnen externe krachten veroorzaken die bijdragen aan het vereiste motorkoppel.
- Definieer de beweging:Bepaal de rijsnelheid, snelheid, versnelling, vertraging en cyclustijd.
- Bepaal de belasting:Identificeer massa, traagheid, wrijving, zwaartekracht en externe proceskrachten.
- Verzending bekijken:Registreer de versnellingsbakverhouding, schroefsteek, riemverhouding of andere mechanische relaties.
- Bereken koppel:Bepaal continu-, acceleratie- en piekvereisten.
- Snelheid controleren:Controleer of het vereiste bedrijfsbereik binnen het gespecificeerde bereik van de motor valt.
- Beoordeling thermische belasting:Evalueer de volledige repetitieve cyclus in plaats van één werkingspunt.
Waarom is feedbacktype belangrijk in servotoepassingen?
Feedback levert de informatie die nodig is om de motion control-lus te sluiten. Verschillende feedbacktechnologieën bieden verschillende combinaties van resolutie, positie-informatie, robuustheid en elektrische interface.
Incrementele encoders
Incrementele encoders genereren pulssignalen terwijl de motoras draait. Het besturingssysteem gebruikt deze pulsen om beweging en richting te bepalen.
Ze zijn geschikt voor veel toepassingen waarbij een referentieprocedure na het opstarten acceptabel is.
Absolute encoders
Absolute encoders bieden gedefinieerde positie-informatie. Afhankelijk van het ontwerp kan het systeem hierdoor de aspositie directer identificeren na herstel van de stroomvoorziening.
Dit kan handig zijn bij machines waarbij positie-informatie direct na het opstarten belangrijk is.
Feedback van de oplosser
Resolvers gebruiken elektromagnetische principes om de hoekpositie te bepalen en kunnen geschikt zijn voor veeleisende omgevingen waar robuustheid belangrijk is.
Oplossing
Feedbackresolutie geeft aan hoe fijn de asbeweging kan worden gemeten. Een hogere resolutie kan een betere controle ondersteunen, maar elimineert niet automatisch mechanische onnauwkeurigheden.
| Feedbacktype | Basiskenmerk | Selectieoverweging |
|---|---|---|
| Incrementele encoder | Pulsgebaseerde relatieve bewegingsinformatie | Referentiepositie en interface |
| Absolute encoder | Gedefinieerde informatie over de aspositie | Resolutie en communicatie |
| Oplosser | Elektromagnetische positiefeedback | Milieurobuustheid en interface |
Feedback en positioneringsnauwkeurigheid
De nauwkeurigheid van de positionering hangt van meer af dan de resolutie van de encoder. Mechanische speling, flexibiliteit van de koppeling, nauwkeurigheid van de kogelomloopspindel, stijfheid van het frame, thermische uitzetting en afstemming van de controller kunnen allemaal bijdragen aan de uiteindelijke machinefout.
Feedbackkabelgeleiding
Feedbackkabels werken in veel machines in de buurt van stroomkabels en schakelelektronica. Afscherming, aarding, connectorintegriteit en juiste routering kunnen de signaalkwaliteit helpen behouden.
Waarom feedbackcompatibiliteit van cruciaal belang is tijdens vervanging
Een bestaande aandrijving kan worden geconfigureerd voor een specifieke feedbacktechnologie. Een vervangende motor met een andere encoderinterface kan daarom een andere aandrijf- of feedbackoptie vereisen.
Welke rol spelen servoaandrijvingen bij bewegingsprestaties?
De servoaandrijving is de stroom- en besturingsinterface tussen de machinecontroller en de motor. Het bepaalt hoe snel en nauwkeurig de motor kan reageren op veranderende commando's.
Stroomconversie
De aandrijving zet binnenkomend elektrisch vermogen om in gecontroleerde motorstroom. Halfgeleiderschakeling creëert de vereiste driefasige uitgang volgens het besturingsalgoritme.
Huidige regelgeving
Stroomregeling staat centraal bij koppelregeling. Dankzij de snelle stroomrespons kan de frequentieregelaar snel reageren wanneer de machinebelasting verandert.
Feedbackverwerking
De drive interpreteert encoder- of solvergegevens en combineert die informatie met de opgedragen beweging om correcties te berekenen.
Bescherming
Aandrijvingen bewaken doorgaans de stroom, spanning, temperatuur en andere interne bedrijfsomstandigheden. Beschermende reacties kunnen bestaan uit alarmen, stroombegrenzing, gecontroleerde stop of uitschakeling, afhankelijk van de fout.
Mededeling
De aandrijving kan via een gespecificeerd industrieel netwerk communiceren met de PLC, CNC, motion controller, HMI of toezichtsysteem.
| Rijfunctie | Doel | Toepassingsimpact |
|---|---|---|
| Huidige controle | Regelt de motorstroom | Koppel reactie |
| Snelheidscontrole | Behoudt de voorgeschreven snelheid | Snelheidsstabiliteit |
| Positiecontrole | Volgt de opgedragen positie | Positienauwkeurigheid en afwikkeling |
| Feedbackverwerking | Leest daadwerkelijke beweging | Correctie met gesloten lus |
| Bescherming | Bewaakt de bedrijfsomstandigheden | Foutreactie en apparatuurbescherming |
| Mededeling | Wisselt besturings- en diagnosegegevens uit | PLC- en machine-integratie |
Waarom de schijfgrootte per toepassing verschilt
Een aandrijving die wordt gebruikt voor een continu roterende as hoeft mogelijk niet dezelfde eisen te stellen als een aandrijving die wordt gebruikt voor snelle indexering.
Frequente acceleratie en een hoog piekkoppel kunnen een grotere stroomcapaciteit op korte termijn vereisen.
Aandrijvings- en motorgegevens
De omvormer heeft mogelijk motorspecifieke parameters nodig om de beoogde regelprestaties te bereiken.
Onjuiste motorgegevens kunnen leiden tot een slechte koppelregeling, onnodige stroom of onjuist beschermingsgedrag.
Thermische omstandigheden aansturen
Kasttemperatuur, montageafstand, schakelfrequentie, uitgangsstroom en ventilatie hebben allemaal invloed op de temperatuur van de drive.
Het installatieontwerp moet daarom voldoen aan de gespecificeerde omgevings- en thermische vereisten van de frequentieregelaar.
Hoe beïnvloeden remmen, connectoren en mechanische interfaces de selectie?
Veel vervangingsproblemen doen zich voor bij de interfaces in plaats van bij de kernmotor. Een motor kan het vereiste koppel en toerental leveren, maar past nog steeds niet op de machine vanwege verschillen in as, flens, connector of rem.
Rem vasthouden
Een houdrem kan een stationaire motorpositie handhaven wanneer het elektrische koppel wordt verwijderd. Verticale assen vereisen vaak deze functie.
De remspanning, bedrading, vrijgavegedrag en regelaarvolgorde moeten worden gecontroleerd.
Afmetingen van de schacht
De asdiameter en aslengte moeten overeenkomen met de koppeling, versnellingsbak, poelie of andere mechanische transmissie.
Afmetingen flens
Motormontage hangt meestal af van het flenspatroon, de boutafstand, de pilotdiameter en de algemene motorafmetingen.
Connector-opstelling
Voedings- en feedbackconnectoren kunnen per modelfamilie of productgeneratie verschillend worden geplaatst. De oriëntatie van de connector kan ook van invloed zijn op de kabelgeleiding en kastindeling.
Koeling regeling
Sommige motoren vertrouwen op natuurlijke koeling, terwijl andere afhankelijk van het productontwerp gebruik kunnen maken van aanvullende koeling.
| Interface | Wat te verifiëren | Waarom het ertoe doet |
|---|---|---|
| Rem | Remtype en spanning | Compatibiliteit met vasthouden en regelen |
| Schacht | Diameter, lengte, spiebaan indien van toepassing | Mechanische koppeling |
| Flens | Montageafmetingen en piloot | Fysieke installatie |
| Voedingsconnector | Connectortype en pinconfiguratie | Elektrische installatie |
| Feedback-connector | Encoderinterface en bedrading | Gesloten werking |
| Koeling | Koelmethode en installatievereisten | Thermische prestaties |
Waarom montageafmetingen belangrijk zijn bij vervangingsprojecten
Industriële machines zijn vaak ontworpen rond vaste bevestigingspunten. Een vervangende motor met verschillende algemene afmetingen kan een mechanisch herontwerp vereisen, zelfs als de elektrische specificaties acceptabel zijn.
Waarom de oriëntatie van de connector belangrijk is
Kabelgeleiding wordt vaak beperkt door beschermkappen, machinebeveiligingen, bewegende componenten en kastwanden. De oriëntatie van de connector kan daarom de praktische installatie beïnvloeden.
Tijdstip voor het vrijgeven van de rem
Voor verticale assen moeten het vrijgeven van de rem en het genereren van motorkoppel op elkaar worden afgestemd. Als u de rem te vroeg loslaat of het motorkoppel wegneemt voordat de rem is ingeschakeld, kan dit leiden tot ongewenste asbewegingen.
Hoe moeten verschillende generaties servoproducten worden geëvalueerd?
Industriële automatiseringsapparatuur blijft vaak vele jaren in gebruik. Als gevolg hiervan moeten ingenieurs en onderhoudsteams mogelijk nieuwere en gevestigde productgeneraties voor verschillende machines aanschaffen.
Gerelateerde productfamilies kunnen vergelijkbare functies delen, maar verschillen qua afmetingen, feedbackopties, schijfcompatibiliteit, communicatiearchitectuur of beschikbare accessoires.
Gevestigde motorfamilies
Oudere automatiseringssystemen kunnen jarenlang betrouwbaar blijven functioneren. Wanneer vervanging nodig is, biedt het originele materiaalnummer waardevolle informatie over de geïnstalleerde configuratie.
Nieuwere motorfamilies
Nieuwere productfamilies kunnen verschillende behuizingsafmetingen, feedbackopties, koelmethoden of integratiefuncties bieden.
Deze producten kunnen zeer geschikt zijn voor nieuwe projecten, maar zijn niet noodzakelijkerwijs directe mechanische vervangingen voor oudere motoren.
Waarom modelcodes ertoe doen
Industriële modelnummers kunnen belangrijke configuratie-informatie coderen. Een klein achtervoegselverschil kan feedback, rem, wikkeling, montage of andere opties onderscheiden.
| Vergelijkingspunt | Wat te controleren | Vervangingsrisico indien genegeerd |
|---|---|---|
| Motorfamilie | Originele en voorgestelde familie | Verschillende technische architectuur |
| Modelnummer | Volledig materiaalnummer | Onjuiste configuratie |
| Feedback | Encoder- of solverspecificatie | Incompatibiliteit van schijven |
| Rem | Remoptie en spanning | Controle- of vasthoudproblemen |
| Montage | Flens- en asafmetingen | Conflict met mechanische installatie |
| Stuur de relatie | Compatibele schijffamilie | Onjuiste combinatie van servosysteem |
Vervanging betekent niet altijd identieke hardware
Een verouderd of niet-beschikbaar model moet mogelijk worden geëvalueerd aan de hand van een latere productfamilie. In die situatie moet de vergelijking betrekking hebben op elektrische, mechanische, feedback-, software-, besturings- en communicatiekenmerken.
Wanneer het behouden van dezelfde productfamilie nuttig is
Wanneer een machine meerdere assen van hetzelfde gevestigde platform bevat, kan het onderhouden van hetzelfde ecosysteem de configuratie en het beheer van reserveonderdelen vereenvoudigen.
Wanneer een ander gezin passend kan zijn
Een nieuwere machine of een grote upgrade van het besturingssysteem kan de mogelijkheid bieden om een ander servoplatform te gebruiken. Dit moet worden behandeld als een systeemtechnische beslissing en niet als een simpele productvervanging.
Welke industriële toepassingen hebben beweging met hoge respons nodig?
Servosystemen zijn met name relevant wanneer een machine herhaalbare bewegingen, hoge acceleratie, gecoördineerde assen of nauwkeurige positionering nodig heeft.
Indexeren, filmaanvoer, snijden, sealen, vullen en gesynchroniseerde productbehandeling.
Voerassen, positionering, gecoördineerde beweging en mechanische precisiebesturing.
Beweging over meerdere assen vereist een gecoördineerde snelheid, positie en koppelrespons.
Rolsynchronisatie, registratie, wikkelen, snijden en spanningsgerelateerde beweging.
Herhaalbare positionering voor inbrengen, bevestigen, doseren, persen en inspectie.
Indexering, overdrachtssystemen, heffen, pick-and-place en geautomatiseerde positionering.
Verpakking
Verpakkingsmachines zijn vaak afhankelijk van een nauwkeurige timing. Een product moet op de juiste locatie aankomen terwijl een andere as het snijden of sealen uitvoert.
Het servosysteem helpt deze acties te coördineren via gesynchroniseerde bewegingsopdrachten.
Werktuigmachines
Werktuigmachines kunnen nauwkeurige invoerbewegingen en herhaalbare positionering vereisen. Servo-assen kunnen kogelomloopspindels, draaitafels of andere positioneringsmechanismen aandrijven.
Robotica
Robotsystemen zijn afhankelijk van meerdere assen die samen bewegen volgens een gepland traject. De controller zorgt voor de algehele coördinatie, terwijl elke servoaandrijving zijn lokale motor regelt.
Afdrukken en converteren
Voor print- en conversieapparatuur zijn vaak nauwkeurige relaties tussen rollen en verwerkingssecties nodig. Snelheidsverschillen kunnen de registratie en materiaalbehandeling beïnvloeden.
Automatisering van de assemblage
Assemblagemachines herhalen vaak korte bewegingen met een hoge frequentie. Consistente acceleratie, vertraging, positionering en koppelrespons kunnen daarom belangrijk zijn.
Materiaalbehandeling
Geautomatiseerde handlingapparatuur kan een snelle beweging vereisen, gevolgd door gecontroleerd stoppen. De belasting kan ook variëren van cyclus tot cyclus.
| Sollicitatie | Typische bewegingsvereiste | Belangrijk selectiegebied |
|---|---|---|
| Verpakking | Indexering en synchronisatie | Positiecontrole en communicatie |
| Werktuigmachines | Nauwkeurige invoerbeweging | Feedback en dynamische reactie |
| Robotica | Meerassige trajecten | Synchronisatie en positiecontrole |
| Afdrukken | Synchronisatie van de rollen | Snelheidsregeling en coördinatie |
| Montage | Snelle herhaalbare bewegingen | Acceleratie- en afwikkelingsgedrag |
| Materiaalbehandeling | Snelle overdracht en gecontroleerde stops | Koppel, traagheid, remmen |
De applicatie bepaalt de technische prioriteit. Een snelle verpakkingsas kan een snelle respons nodig hebben, terwijl een zware overdrachtsas meer nadruk kan leggen op piekkoppel en traagheidsbehandeling.
Wat moeten kopers controleren voordat ze een vervanging bestellen?
Vervangingsprojecten zijn vaak veeleisender dan de aanschaf van nieuwe apparatuur, omdat het nieuwe product moet passen in een bestaande machine- en besturingsarchitectuur.
Controleer het volledige modelnummer
Het volledige materiaalnummer is meestal nuttiger dan een verkorte productnaam. Het helpt bij het onderscheiden van de vereiste spanning, feedback, rem, wikkeling of mechanische configuratie.
Controleer het typeplaatje van de motor
Registreer vermogen, koppel, snelheid, stroom, spanning, feedbackinformatie, reminformatie en het volledige modelnummer.
Controleer de bestaande schijf
Controleer het omvormermodel, de stroomsterkte, de voedingsspanning, het besturingsplatform, de feedbackinterface, de communicatieoptie en de geïnstalleerde accessoires.
Controleer de regelaar
Identificeer de PLC, CNC, robotcontroller of motion controller en bepaal hoe deze communiceert met de bestaande aandrijving.
Controleer de mechanische interface
Meet de asafmetingen, flensafmetingen, boutpatroon, pilotafmetingen en beschikbare installatieruimte.
Controleer de bekabeling
Voedingskabels en feedbackkabels moeten worden gecontroleerd op connectortype, lengte, routering, afscherming en pintoewijzing, indien van toepassing.
| Vervangingscontrole | Informatie vereist | Reden |
|---|---|---|
| Motormodel | Volledig materiaalnummer | Identificeert de exacte configuratie |
| Aandrijfmodel | Compleet model en opties | Bevestigt de compatibiliteit van de besturing |
| Feedback | Encoder- of oplosserinformatie | Garandeert closed-loop-compatibiliteit |
| Rem | Remoptie en spanning | Ondersteunt een correcte vasthoudoperatie |
| Mechanische pasvorm | As, flens, afmetingen | Bevestigt fysieke installatie |
| Mededeling | PLC- of controllerinterface | Onderhoudt de machine-integratie |
Waarom foto's kunnen helpen
Naamplaatjefoto's kunnen de identificatie van het model eenvoudiger maken, vooral als de afgedrukte code lang is of meerdere configuratiesegmenten bevat.
Foto's van connectoren en montagevoorzieningen kunnen ook helpen bij het identificeren van mechanische en elektrische verschillen.
Waarom de oorspronkelijke aanvraag moet worden beschreven
De wetenschap dat een motor wordt gebruikt op een verpakkingslijn, werktuigmachine, robot of transportband biedt context voor eisen op het gebied van koppel, snelheid, remmen en besturing.
Waarom vervanging niet gebaseerd zou moeten zijn op uiterlijk
Twee servomotoren kunnen er hetzelfde uitzien, maar toch verschillende feedbacksystemen, asafmetingen, montageconfiguraties of aandrijfcompatibiliteit hebben.
- Registreer het geïnstalleerde model:Leg de volledige modelnummers van de motor en aandrijving vast.
- Technische beoordelingen opnemen:Bevestig spanning, stroom, koppel, vermogen en snelheid.
- Feedback identificeren:Registreer het type encoder of solver en de interface.
- Controleer de remconfiguratie:Controleer of er een vasthoudrem is geïnstalleerd.
- Afmetingen verifiëren:Vergelijk as, flens, montage en totale afmetingen.
- Bevestig communicatie:Controleer de compatibiliteit van PLC, CNC of motion-controller.
- Bekijk de aanvraag:Beschrijf de werkelijke machinebelasting en bewegingsvereisten.
- Bevestig het voorgestelde model:Controleer de volledige productconfiguratie voordat u bestelt.
Hoe kan een leverancier helpen met modelgebaseerde sourcing?
Voor merkapparatuur voor industriële automatisering kan een leverancier waarde toevoegen door kopers te helpen het juiste model te identificeren en de compatibiliteit te controleren voordat de bestelling wordt afgerond.
Modelidentificatie
Het originele materiaalnummer kan worden gecontroleerd aan de hand van de gevraagde productfamilie en toepassing.
Dit is vooral handig als de klant het geïnstalleerde machinemodel kent, maar niet zeker weet welke servocomponent nodig is.
Configuratiecontrole
Een leverancier kan helpen bij het vergelijken van belangrijke technische details, zoals motorvermogen, feedback, remmen, montage en gerelateerde schijfvereisten.
Vervangingsbron
Onderhoudsteams hebben vaak onderdelen nodig voor machines die al jaren draaien. Het gevraagde product kan tot een gevestigde productfamilie behoren in plaats van tot de nieuwste serie.
Een modelgericht sourcingproces kan daarom nuttiger zijn dan een generiek advies voor een nieuwe productfamilie.
Kruiscontrole van aanvraaginformatie
Wanneer het oorspronkelijke modelnummer onvolledig is, kunnen toepassingsdetails aanvullende context bieden.
- Machinetype:Identificeer de apparatuur en asfunctie.
- Motorinformatie:Geef het nominale koppel, de snelheid, de spanning, de stroom en het model op.
- Drive-informatie:Geef het huidige aandrijfmodel en besturingsplatform op.
- Feedback:Bevestig de encoder- of resolver-opstelling.
- Mechanische gegevens:Geef informatie over de as, flens, afmetingen en montage.
- Besturingssysteem:Identificeer de PLC, CNC of bewegingscontroller.
Waarom door leveranciers geleide verificatie belangrijk is
Industriële productcodes kunnen moeilijk te interpreteren zijn zonder de volledige technische context. Een model dat er correct uitziet in een zoekresultaat, kan een andere feedbackinterface, remoptie of mechanische configuratie hebben.
Verificatie vóór verzending kan daarom vermijdbare installatieproblemen voorkomen.
Nieuwe projecten versus vervangingsprojecten
Bij een nieuwe machine kan de leverancier het gevraagde koppel, toerental, feedback, controller en omgeving beoordelen.
Voor een bestaande machine bieden het originele model en de gegevens op het typeplaatje over het algemeen het sterkste uitgangspunt.
| Projecttype | Meest nuttige informatie | Leveranciersfocus |
|---|---|---|
| Nieuwe machine | Bewegingsprofiel en belastingvereisten | Productafstemming en configuratie |
| Routinematige vervanging | Compleet origineel model | Exacte modelidentificatie |
| Oudere machine | Typeplaatje en toepassingsdetails | Gevestigde productfamilie-sourcing |
| Controle-upgrade | Bestaand systeem plus nieuwe controller | Compatibiliteit van schijven en communicatie |
Welke veel voorkomende inkoopfouten moeten worden vermeden?
Aankoopfouten kunnen onnodige vertragingen veroorzaken wanneer een servocomponent technisch dicht bij het vereiste product zit, maar eigenlijk niet compatibel is.
- Een verkort modelnummer gebruiken:Ontbrekende achtervoegselinformatie kan belangrijke configuratieverschillen verbergen.
- Alleen overeenkomend met het vermogen:Koppel, snelheid, feedback, rem en afmetingen zijn ook van belang.
- Het geïnstalleerde station negeren:De compatibiliteit van de motoraandrijving moet worden gecontroleerd voordat u een vervangende motor selecteert.
- Feedback negeren:Verschillen in encoders of oplossers kunnen een goede werking met gesloten lus verhinderen.
- De montage-interface negeren:As- en flensverschillen kunnen fysieke installatie verhinderen.
- De controller negeren:Een technisch geschikte aandrijving ondersteunt mogelijk het bestaande communicatiesysteem niet.
- De rem negeren:Een ontbrekende of andere rem kan de werking van de verticale as beïnvloeden.
- Ervan uitgaande dat het nieuwste model de directe vervanging is:Latere productgeneraties kunnen verschillende technische interfaces hebben.
Het modelnummerprobleem
Lange industriële modelnummers zijn moeilijk te onthouden, maar elke sectie kan nuttige configuratie-informatie bevatten. Wanneer u een vervanging aanvraagt, moet indien mogelijk de volledige code worden verstrekt.
Het vermogensprobleem
Vermogen is gemakkelijk te vergelijken, maar beschrijft niet het volledige bewegingsvermogen.
Een machine die een hoog piekkoppel vereist, heeft mogelijk een andere motor en aandrijving nodig dan een machine met hetzelfde gemiddelde vermogen maar een gelijkmatiger belastingsprofiel.
Het compatibiliteitsprobleem
Motor en aandrijving moeten als een op elkaar afgestemd paar worden behandeld, tenzij de voorgestelde combinatie technisch is geverifieerd.
Het documentatieprobleem
Bij vervangingsprojecten gaat het vaak om oude machines waarvan de originele documentatie onvolledig is. Foto's van typeplaatjes, kastfoto's, bedradingsschema's en informatie over machinetoepassingen kunnen helpen bij het opnieuw opbouwen van de vereiste configuratie.
Het aannameprobleem
‘Dezelfde serie’ betekent niet noodzakelijkerwijs ‘dezelfde specificatie’. Gerelateerde producten kunnen verschillende wikkelconfiguraties, feedbackopties, remmen, connectoren of mechanische afmetingen hebben.
Welke informatie moet een professionele specificatie bevatten?
Een professionele servospecificatie zou voldoende informatie moeten opleveren voor engineering- en inkoopteams om het juiste product te identificeren zonder te vertrouwen op aannames.
| Specificatie Categorie | Informatie om te definiëren | Selectie Doel |
|---|---|---|
| Machinale toepassing | Machinetype en asfunctie | Definieert bewegingsvereisten |
| Motor | Model, koppel, snelheid, spanning, stroom | Definieert motorvermogen |
| Drijfveer | Model, spanning, stroom, opties | Definieert de compatibiliteit van vermogen en besturing |
| Feedback | Encoder- of oplossertype | Garandeert closed-loop-compatibiliteit |
| Bewegingsprofiel | Snelheid, versnelling, vertraging, reizen, cyclustijd | Definieert dynamische vereisten |
| Laden | Massa, traagheid, wrijving, externe kracht | Bepaalt de koppelvereiste |
| Rem | Aanwezigheid en spanning van de remmen | Ondersteunt vasthoud- en veiligheidsfuncties |
| Mechanische interface | As, flens, montagematen | Bevestigt fysieke fitheid |
| Mededeling | PLC-, CNC- of motion-netwerkinterface | Zorgt voor automatiseringsintegratie |
| Omgeving | Temperatuur, vochtigheid, trillingen, installatieomstandigheden | Bevestigt de geschiktheid van de applicatie |
Begin met de applicatie
Bepaal wat de as feitelijk doet. “Servomotor voor geautomatiseerde apparatuur” is te breed. Een nuttiger beschrijving legt de vereisten voor beweging, belasting, snelheid, versnelling en controle uit.
Geef de volledige motorgegevens op
Informatie over motorvermogen, koppel, snelheid, stroom, spanning, feedback en rem moet, indien beschikbaar, worden vermeld.
Geef de volledige schijfgegevens op
Het omvormermodel, de voedingsspanning, de stroomsterkte, de communicatieoptie, de feedbackinterface en de geïnstalleerde accessoires moeten worden gedocumenteerd.
Definieer de bewegingscyclus
Geef de acceleratietijd, deceleratietijd, bedrijfssnelheid, reisafstand, verblijftijd en herhalingsfrequentie.
Definieer de mechanische belasting
Massa, traagheid, versnellingsbakverhouding, schroefsteek, poelieafmetingen, wrijving en externe proceskracht kunnen allemaal de selectie beïnvloeden.
Definieer de omgevingsomstandigheden
Er moet rekening worden gehouden met de omgevingstemperatuur, kasttemperatuur, trillingen, vochtigheid, stof en installatiepositie.
Definieer vervangingsbeperkingen
Voor een bestaande machine moet de specificatie bepalen welke componenten ongewijzigd moeten blijven. Dit kan de controller, kast, kabels, versnellingsbak, koppeling en montagestructuur omvatten.
- Identificeer de as:Beschrijf de functie en de positie van de machine.
- Registreer het geïnstalleerde product:Leg de volledige modelnummers van de motor en aandrijving vast.
- Recordbeoordelingen:Bevestig koppel, snelheid, stroom, spanning en vermogen.
- Feedback identificeren:Bevestig de configuratie van de encoder of solver.
- Review mechanische interfaces:Controleer de as, flens, montage en totale afmetingen.
- Beweging definiëren:Registreer snelheid, acceleratie, vertraging, rij- en cyclustijd.
- Definieer communicatie:Identificeer de controller- en netwerkarchitectuur.
- Beoordeling remmen:Controleer de vereisten voor regeneratief remmen en houdremmen.
- Beoordeling omgeving:Bevestig temperatuur, vochtigheid, trillingen en installatieomstandigheden.
- Controleer het definitieve model:Controleer vóór aankoop de volledige configuratie.
Wat moeten kopers aan een leverancier verstrekken?
- Volledig materiaalnummer:Geef de volledige modelcode van het typeplaatje op.
- Typeplaatje afbeelding:Voeg indien beschikbaar een duidelijke foto toe.
- Aandrijfmodel:Geef de bijbehorende omvormer- of bestaande schakelkastinformatie op.
- Machinetoepassing:Leg de asfunctie en het machineproces uit.
- Mechanische afmetingen:Verstrek as- en montage-informatie voor vervangingsprojecten.
- Feedbackinformatie:Identificeer encoder-, oplosser- of andere feedbackdetails.
- Besturingsarchitectuur:Identificeer PLC, CNC, bewegingscontroller en communicatie-interface.
Met deze informatie kan een leverancier een zinvollere productcontrole uitvoeren. Het helpt ook exacte vervangingen te onderscheiden van alternatieve configuraties waarvoor mogelijk extra technisch werk nodig is.
Veelgestelde vragen
Waar wordt een Rexroth servosysteem voor gebruikt?
Servosystemen worden gebruikt in industriële machines die een gecontroleerde snelheid, koppel, positionering of gecoördineerde beweging vereisen. Typische toepassingen zijn onder meer verpakking, gereedschapswerktuigen, robotica, printen, assemblage en geautomatiseerde materiaalbehandeling.
Is een servomotor hetzelfde als een servoaandrijving?
Nee. De motor produceert mechanisch koppel, terwijl de servoaandrijving gecontroleerd elektrisch vermogen levert en de stroom-, feedback-, beveiligings- en communicatiefuncties beheert.
Waarom is feedback nodig?
Feedback geeft informatie over de werkelijke motorpositie of snelheid. Het besturingssysteem vergelijkt de daadwerkelijke beweging met de opgedragen beweging en voert correcties uit.
Welke informatie is het belangrijkst bij het selecteren van een servomotor?
Belangrijke informatie omvat continu koppel, piekkoppel, snelheidsbereik, traagheid van de belasting, werkcyclus, feedbacktype, remoptie, voedingsvereisten, montageafmetingen en controllercompatibiliteit.
Is het motorvermogen voldoende om een servo te selecteren?
Nee. Vermogen is slechts één parameter. Het daadwerkelijke bewegingsprofiel, het continue en piekkoppel, de snelheid, de traagheid, de feedback, de rem, de mechanische interface en de compatibiliteit van de aandrijving moeten ook worden gecontroleerd.
Wat is piekkoppel?
Het piekkoppel is het koppelvermogen van de motor op korte termijn. Dit is vooral belangrijk tijdens het accelereren, snel achteruitrijden en tijdelijke belastingverstoringen.
Waarom is de traagheid van de belasting belangrijk?
Hoge traagheid vereist meer koppel om te versnellen of te vertragen. Het kan daarom de motorafmetingen, het aandrijfvermogen, de remvereisten en de servo-afstemming beïnvloeden.
Wat is het verschil tussen incrementele en absolute encoders?
Incrementele encoders bieden pulsgebaseerde bewegingsinformatie, terwijl absolute encoders gedefinieerde positie-informatie bieden. De juiste keuze hangt af van de machinebesturingsarchitectuur en positievereisten.
Kan een bestaande servomotor worden vervangen door een nieuwer model?
Mogelijk, maar de vervanging moet worden gecontroleerd op elektrische, mechanische, feedback-, rem-, aandrijvings-, controller- en communicatiecompatibiliteit. Een nieuwer product is niet automatisch een directe vervanging.
Waarom is het volledige modelnummer belangrijk?
Industriële modelnummers kunnen feedback, rem, montage, wikkeling, spanning of andere configuratiedetails onderscheiden. Een verkorte code biedt mogelijk niet voldoende informatie om het exacte product te identificeren.
Waar moet op worden gelet bij het vervangen van een servomotor?
Controleer het volledige model, motorvermogen, feedbacksysteem, rem, as, flens, connectoropstelling, aandrijfcompatibiliteit, controllerinterface, bekabeling en installatieafmetingen.
Kan één servomotor met verschillende aandrijvingen werken?
Alleen als de voorgestelde aandrijving de elektrische specificaties, feedbacktechnologie, besturingsvereisten en andere interfaces van de motor ondersteunt. De compatibiliteit moet worden geverifieerd aan de hand van de volledige technische specificaties.
Wat is het doel van een vasthoudrem?
Een houdrem houdt de motor stationair wanneer het elektrische koppel wordt verwijderd. Het is vooral handig op verticale assen waar de zwaartekracht anders beweging zou kunnen veroorzaken.
Vervangt een vasthoudrem dynamisch remmen?
Niet noodzakelijkerwijs. Een vasthoudrem is normaal gesproken bedoeld om de last in rust te houden. Dynamisch stoppen kan afhankelijk zijn van de servoaandrijving, remweerstand, regeneratief systeem of een andere gespecificeerde methode.
Waarom zijn as- en flensafmetingen belangrijk?
De motor moet fysiek op de machine zijn aangesloten. Verschillen in asdiameter, aslengte, flenspatroon of pilootafmetingen kunnen directe installatie verhinderen, zelfs als de elektrische specificaties overeenkomen.
Welke communicatiesystemen kunnen worden gebruikt met servoaandrijvingen?
De exacte interface is afhankelijk van het geselecteerde aandrijf- en automatiseringssysteem. Industriële veldbus- en industriële Ethernet-technologieën kunnen worden gebruikt voor bewegingsopdrachten, statusinformatie, diagnostiek en gecoördineerde besturing.
Kunnen servosystemen worden gebruikt in verpakkingsmachines?
Ja. Verpakkingsapparatuur maakt vaak gebruik van servo-assen voor indexeren, aanvoeren, snijden, sealen, registreren en gesynchroniseerde beweging.
Kunnen servomotoren worden gebruikt in werktuigmachines?
Ja. Servosystemen worden vaak gebruikt voor invoer- en positioneringsfuncties waarbij gecontroleerde beweging en herhaalbaarheid belangrijk zijn.
Waarom kan een servovervanging mislukken, zelfs als het vermogen hetzelfde is?
De vervanging kan verschillen wat betreft koppel-snelheidskarakteristieken, feedback, rem, asafmetingen, flensafmetingen, connectoren, aandrijfcompatibiliteit of communicatie. Het matchen van macht alleen leidt niet tot gelijkwaardigheid.
Welke informatie moet een koper naar een leverancier sturen?
De nuttigste informatie omvat het volledige modelnummer, de foto van het typeplaatje, het geïnstalleerde aandrijfmodel, de machinetoepassing, de koppel- en snelheidsvereisten, het feedbacktype, de remconfiguratie, mechanische afmetingen en de controller- of communicatie-interface.
Kan een leverancier helpen bij het identificeren van een ouder servoonderdeel?
Ja. Een leverancier kan het volledige modelnummer, de naamplaatinformatie, foto's en toepassingsdetails gebruiken om het gevraagde product te helpen identificeren en de relevante configuratie te controleren.
Moet altijd de nieuwste productgeneratie worden geselecteerd?
Nee. Voor een nieuwe machine kan een huidige productfamilie geschikt zijn. Voor een bestaande machine kan de beste oplossing het exacte gevestigde model zijn, of een zorgvuldig geverifieerde vervanging waarbij de bestaande elektrische en mechanische interfaces behouden blijven.
Waarom moeten motor en aandrijving samen worden geëvalueerd?
De frequentieregelaar moet de vereiste stroom leveren en de feedback van de motor correct interpreteren. De compatibiliteit van motoren en aandrijvingen heeft een directe invloed op de regelprestaties en inbedrijfstelling.
Wat maakt een servoselectie technisch betrouwbaar?
Betrouwbare servoselectie begint bij de machine, niet bij een productnaam. De machine bepaalt hoe de as moet bewegen, hoeveel koppel er nodig is, hoe snel de as moet accelereren, hoe vaak hij omkeert en hoe nauwkeurig hij het opgedragen traject moet volgen.
Van daaruit moeten de motor en de aandrijving als een gecoördineerd paar worden geselecteerd. Het continue koppel bepaalt de duurzame werking, het piekkoppel bepaalt het dynamische vermogen van korte duur, en de snelheid bepaalt het bruikbare werkbereik. Belastingtraagheid, zwaartekracht, overbrengingsverhouding en proceskrachten bepalen vervolgens de werkelijke mechanische vraag.
Feedback voegt nog een essentiële laag toe. Encoder- of solvertechnologie moet bij de aandrijving passen en de beschikbare resolutie moet de vereiste besturingsprestaties ondersteunen. Tegelijkertijd blijft mechanische nauwkeurigheid belangrijk omdat speling, flexibiliteit, uitlijning en transmissiefouten de uiteindelijke positioneringsprestaties kunnen beperken.
Vervangingsprojecten vereisen nog meer aandacht voor detail. Volledige modelnummers, motornaamplaatjes, aandrijfinformatie, connectoropstellingen, remopties, asafmetingen, flenspatronen en communicatie-interfaces moeten allemaal worden geverifieerd voordat de vervanging wordt goedgekeurd.
Dit is waar modelgebaseerde inkoop praktisch wordt voor internationale kopers. In plaats van een generieke servocomponent uit een brede productcategorie te selecteren, is het betrouwbaarder om het exacte vereiste model te identificeren en dit vervolgens te vergelijken met de bestaande machine of de geplande toepassing.
Voor nieuwe apparatuur kan de selectie beginnen met vereisten voor koppel, snelheid, traagheid, inschakelduur, feedback, controller en communicatie. Bij onderhouds- en vervangingsprojecten vormen het originele materiaalnummer en de gegevens op het typeplaatje doorgaans het sterkste uitgangspunt.
Een goed op elkaar afgestemd servosysteem is uiteindelijk afhankelijk van de samenwerking tussen verschillende lagen: motor, aandrijving, feedback, controller, communicatie, bekabeling, remmen, mechanische transmissie en machinestructuur.
Voor kopers die industriële automatiseringsapparatuur van een merk kopen, is het doel daarom niet simpelweg het identificeren van een servomotor die er hetzelfde uitziet. Het doel is om een configuratie te identificeren die technisch compatibel is met de machine en praktisch is voor de beoogde toepassing.
Bij het verkrijgen van eenRexroth-servoproduct, waarbij het volledige modelnummer, de machinetoepassing, bestaande schijfinformatie, het feedbacktype, de mechanische afmetingen en controllerdetails worden verstrekt, geeft een leverancier een veel sterkere basis voor nauwkeurige modelafstemming.
Hulp nodig bij het identificeren van het juiste servomodel?
Mao Huilevert merkproducten voor industriële automatisering en ondersteunt modelidentificatie, vervangingsinkoop, controles van technische specificatie en op toepassingen gebaseerde productmatching. Voor het vereiste model, informatie over het typeplaatje of details over de machinetoepassing,neem contact met ons op.